
Motphys异构算力方案成功展演,实训营带开发者跑通真机「ROSCon现场」
10月16日至18日,2026机器人操作系统大会(ROSCon China)在上海美的全球创新园区举办。北京谋先飞技术有限公司(Motphys)携全栈自研物理仿真引擎MotrixSim与异构训练架构开源平台UniLab亮相大会,并联合超威半导体公司(AMD)展示基于多元算力平台的具身智能全链路方案。与此同时,Motphys携手Xbotics与OpenLoong社区推出“机器人运控实训营”,获行业开发者及参会企业高度关注。
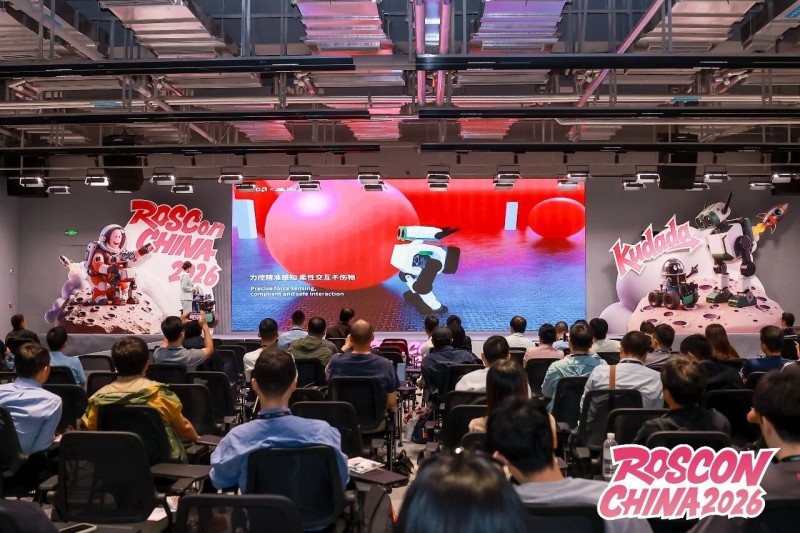
当具身智能从技术验证走向规模化落地,行业的竞争焦点也在转移——从模型的参数规模,转向训练是否高效、算力是否灵活。Motphys在ROSCon上的亮相,正是对这一趋势的回应:不只是展示技术,更是为行业提供一条可复用的训练基础设施与多元算力路径。
强强联合:异构仿真训练,打破具身智能算力边界
开幕式当日,Motphys与AMD联合展示了基于异构仿真训练架构的具身智能全链路方案:MotrixSim物理引擎 + UniLab训练架构 + AMD算力平台。AMD AI 解决方案专家 Alex He与UniLab项目发起人贾宇飞博士联合带来案例展演。
双方展示了基于 AMD ROCm和 Motphys 物理引擎打造的机器人强化学习异构训练全链路方案。Alex介绍 ROCm是AMD 面向Instinct、Radeon、Ryzen Al全产品线的开源软件基座,是PyTorch官方支持后端之一。贾宇飞介绍开源框架UniLab,打破机器人强化学习必须全部在GPU上运行的固有思路,采用CPU跑物理模拟、GPU负责神经网络训练的异构分离架构,依托 MotrixSim物理引擎在CPU实现数干环境并行仿真,物理模拟吞吐可对标主流GPU并行方案,借助组件化可配置的 ManageBase API 降低机器人训练调参成本。
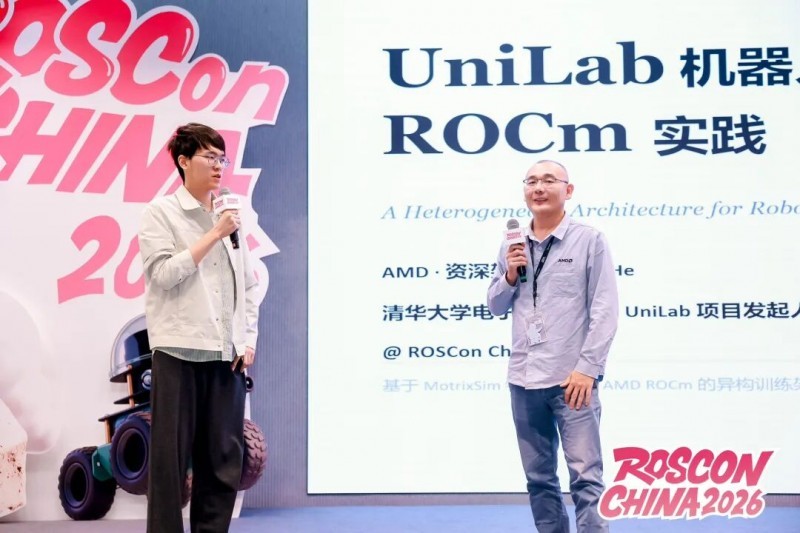
图:AMD的AI解决方案专家Alex He与UniLab作者与项目发起人贾宇飞博士现场展演
这套方案的核心,是让开发者在算力选择上更自由。通过“CPU并行仿真 + GPU策略训练”的架构,MotrixSim在AMD平台上完成仿真训练验证。UniLab基准测试显示,端到端训练速度比传统方案快3-10倍,12秒可完成四足行走训练。
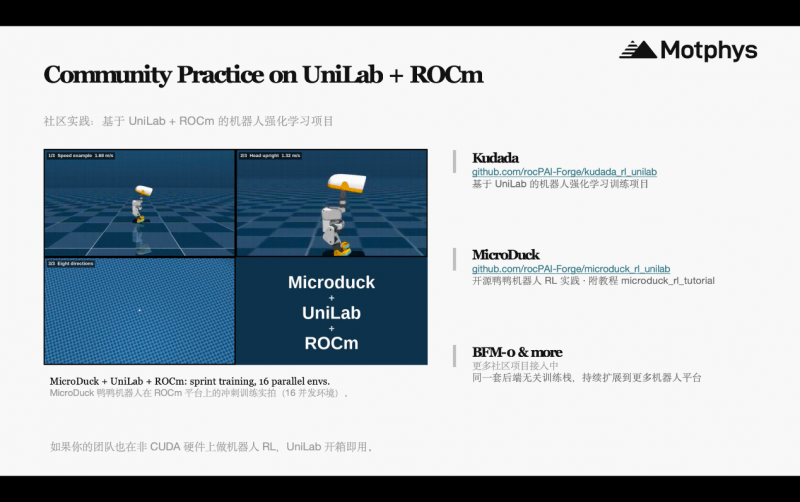
通过“仿真-训练-部署”打造具身智能全链路工具链,具备三个关键价值:
算力路径更灵活。Motphys全栈自研物理引擎,代码完全可控,MotrixSim可在AMD平台上原生编译运行,无需兼容抽象层。
国内海外生态适配。MotrixSim已完成鲲鹏、天数智芯、摩尔线程等信创认证,同时兼容AMD、Apple、NVIDIA等海外生态。
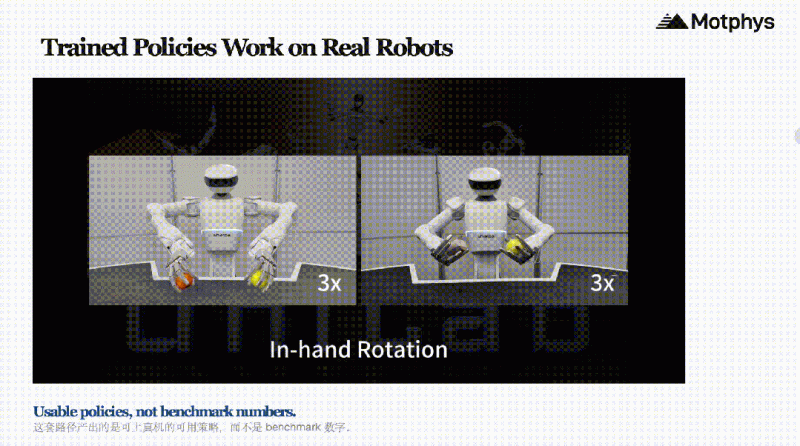
仿真到真机零样本迁移。在仿真里练好的技能,直接搬到真机上用,不用再调参数。
仿真实训营:让具身智能的训练能力,走向更多开发者
ROSCon是机器人操作系统领域最具影响力的年度技术盛会,由开源机器人基金会(OSRF)发起,2024年正式落地中国。本届大会汇聚了50余场演讲、35家展商,以及500余家具身智能企业的交流机会。
Motphys在本届大会上的核心动作之一,是一个为期两天的机器人运控实训营。该实训营由Motphys联合Xbotics与OpenLoong社区共同发起,围绕“从仿真训练到真机部署”的完整链路展开,仅开放35个名额。
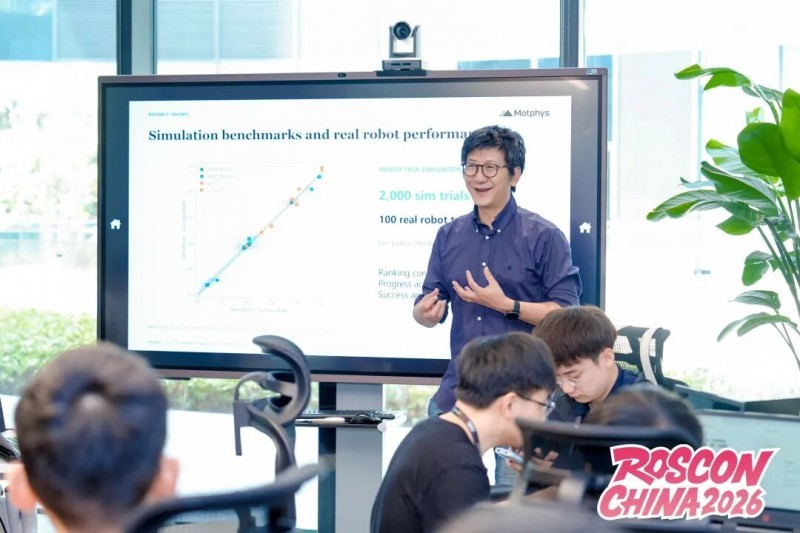
图:Motphys联合创始人兼COO Richard Zhou为实训营开营
实训营的设计逻辑很直接:先仿真,后真机;先基线,后进阶;先零速,后小速度。学员在仿真环境中完成策略复现与微调,通过仿真验收后导出ONNX模型,最终部署至青龙Nano真机进行安全实操。用两天时间,把“策略复现→微调→仿真验收→ONNX导出→真机部署”每一环都跑通。
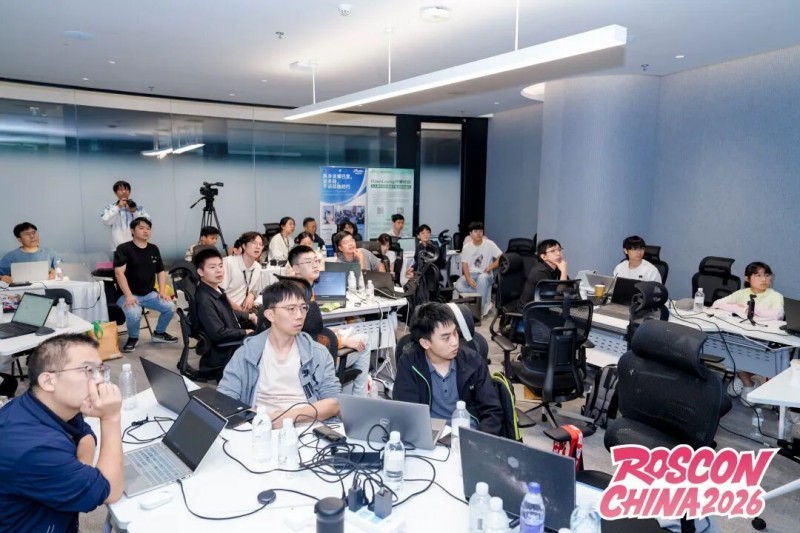
训练营现场,来自北京、香港、上海、西安、重庆等地高校的学生开发者齐聚一堂,把两天时间花在同一条链路上:从仿真训练,一路跑到真机部署。
一个实训营能覆盖的开发者有限,但它验证的路径是通用的——当仿真平台、本体厂商与开源社区坐到一起,具身智能的训练门槛,就离“人人可及”近了一步。
从仿真到真机,从平台到社区,Motphys正在把“单点能力”变成“生态能力”。
一个正在形成的共识:仿真成为具身智能的训练中枢
大会期间,Motphys受邀出席相关活动,与行业伙伴围绕具身智能的训练基础设施、开源生态与产业协同等议题展开讨论。Motphys联合创始人兼COO周恩凯提出一个判断:仿真的定位,正在从“数据工厂”升级为“训练中枢” ——它不只是生成数据,而是提供可交互、可验证、可持续学习的计算世界,将数据生成、策略训练、能力评测与真机部署连接成闭环。
周恩凯表示:“随着行业发展,产业关注点正从机器人本体逐步转向数据与训练。获取高质量数据、提升训练效率、缩小仿真环境与真实作业之间的差距,成为推动机器人落地的重要课题。而开源平台与开源社区在其中发挥重要作用,推动技术从单点突破走向生态协同——让训练能力不再只属于少数群体,而是成为整个行业可共享的基础设施。”
Motphys正在走的是一条以前沿技术实践参与生态共建的路径。放眼全球物理仿真赛道,Motphys是极少数能与国际大厂横向对比的中国厂商。在刚结束的国际电信联盟具身智能标准焦点组2026年第三次会议上,Motphys也为全球具身智能的标准建设提供了一份来自中国物理仿真技术与实践的参考。
关于 Motphys
北京谋先飞技术有限公司(Motphys)成立于2021年,专注于物理 AGI 基础设施建设,是国产自研的具身智能仿真基座解决方案构建者。公司以 Real2Sim2Real 为技术路径,全自研 MotrixSim 物理仿真引擎、MotrixLab 训练平台与 MotrixGen 数据生成管线,构建了国内首个覆盖仿真、训练到数据生成的完整闭环系统,并同步打造 SimReady 资产体系,为具身智能机器人打造一个可交互探索的“平行世界”。
Motphys 在武汉落地全国首家虚实一体具身智能实训基地。目前,已完成鲲鹏、天数智芯、摩尔线程等信创认证全覆盖,同时兼容 NVIDIA、AMD、Apple 等海外生态,构建起从芯片到引擎到应用的开放算力生态;学术成果在机器人顶会 RSS 等发表;市场落地方面,技术已覆盖人形、四足、灵巧手等多类具身机器人企业,2026年业务拓展至智能驾驶、工业机械等泛物理AI应用领域,完成技术软硬件全方位适配与商业化验证。
“特别声明:以上作品内容(包括在内的视频、图片或音频)为凤凰网旗下自媒体平台“大风号”用户上传并发布,本平台仅提供信息存储空间服务。
Notice: The content above (including the videos, pictures and audios if any) is uploaded and posted by the user of Dafeng Hao, which is a social media platform and merely provides information storage space services.”