千眼狼高速相机记录特斯拉线圈放电:电弧三维重建与几何测量
特斯拉线圈放电会形成短暂发光、形态分叉的通道。单台高速相机记录的是通道在成像平面上的投影。仅凭单个视角,难以判断分支在空间中是否接近,也难以测得空间夹角。电弧三维重建利用同一时刻的多视角图像恢复通道在统一坐标系中的形态,为局部几何测量提供依据。
本实验使用四台千眼狼(Revealer)NEO 25M 高速相机同步采集放电图像,通过千眼狼运动分析软件 REMA(Revealer Motion Analysis)完成多相机标定、可见通道的逐帧三维重建和几何测量。文中展示两次放电的三维轮廓序列。以图 5 所示序列的第 19 帧为例,两组三维点间距离分别为 17.078 mm 和 21.404 mm,两组空间线段夹角分别为 42.984° 和 69.733°。
四台高速相机怎样采集同一次放电
四台相机环绕放电区域布置,从不同方向观察同一空间。这样的布置有助于扩大可由多个视角共同观测的范围,减少单一视角下分支遮挡或投影重叠带来的信息缺失。采集时采用同步触发,处理时按对应帧将四路影像配为同一组,用于重建该采样时刻的通道形态。
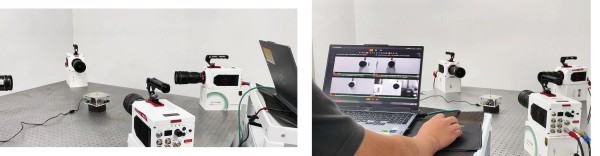
图 1 实验现场。左为高速相机布置,右为采集端多路画面监看。
多相机标定如何建立三维坐标关系
标定在放电观测空间内进行。实验人员改变圆点标定板的姿态,从多个视角采集标定图像。不同姿态下的圆点投影为标定提供几何约束,标定板上已知的圆点间距提供物理尺度。图 2 所示示例中,REMA 的圆点间距参数设为 6 mm。
标定图像导入 REMA 后,软件检测圆点并解算各相机的内参和外参。内参描述相机自身的成像几何,外参描述各相机在统一坐标系中的位置和朝向。解算结果既用于建立各路图像与观测空间的对应关系,也可通过三维视图检查相机相对观测区的分布。
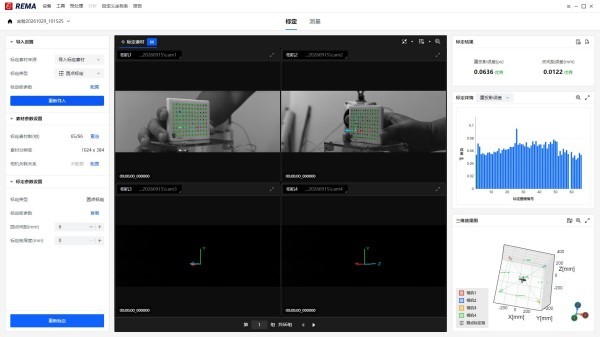
图 2 REMA 圆点标定界面。左侧与中部为标定设置和图像,右侧为误差指标及相机位置示意。
标定结果
图 2 所示标定示例的重投影误差为 0.0636 px,表示标定点的计算投影位置与图像检测位置之间的偏差。点间距误差为 0.0122 mm,用于检查标定尺度。
从四路放电影像到逐帧电弧三维重建
将四路放电图像导入 REMA 后,应用多相机标定结果,设置重建区域和检测参数。重建区域限定求解的空间范围,检测参数影响各视角中可见通道的识别结果。软件根据每组同步图像重建对应帧的三维形态,再按帧序处理整个图像序列。
图 3 展示了两次放电的三维轮廓重建片段。逐帧回看,可观察主通道的空间走向、侧向分支的分布以及可见轮廓的变化。
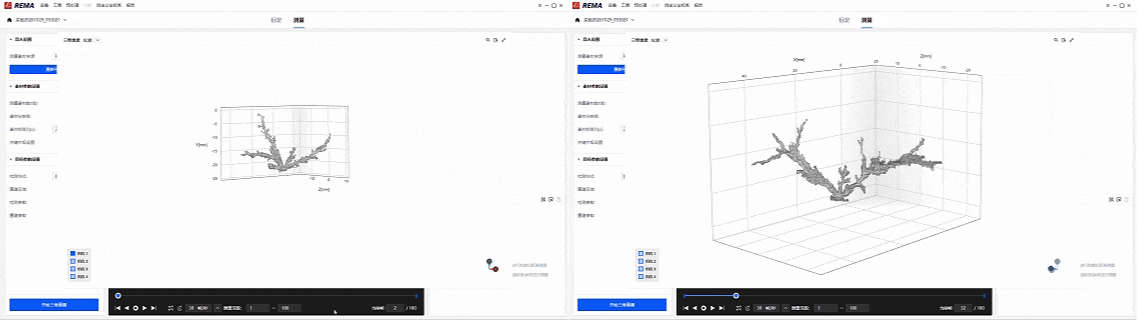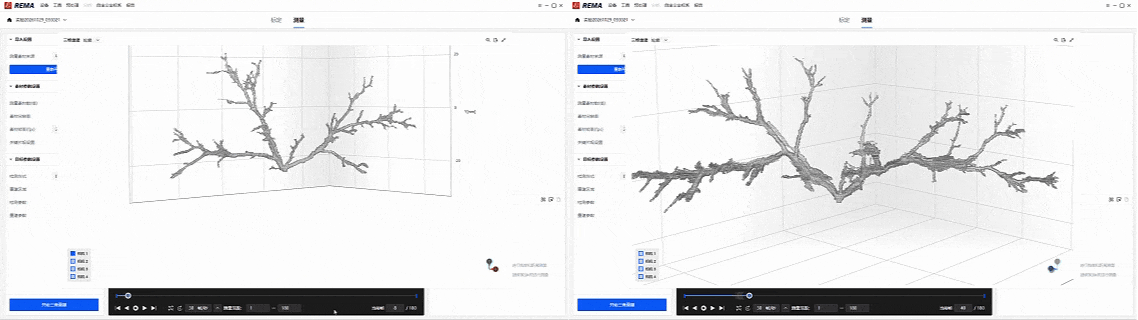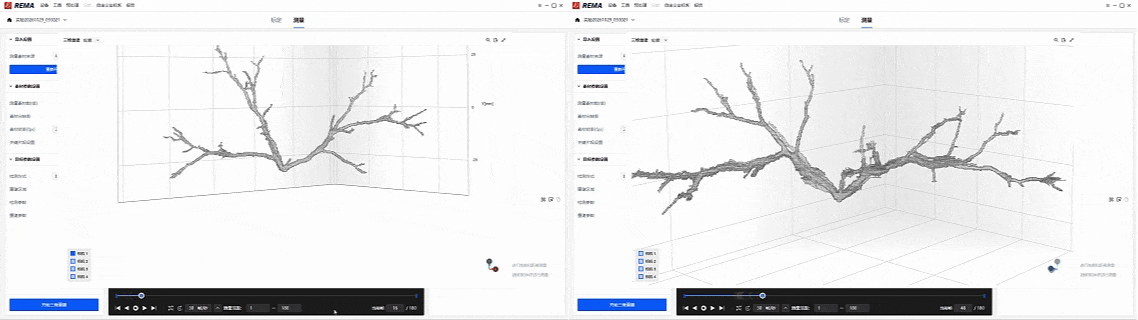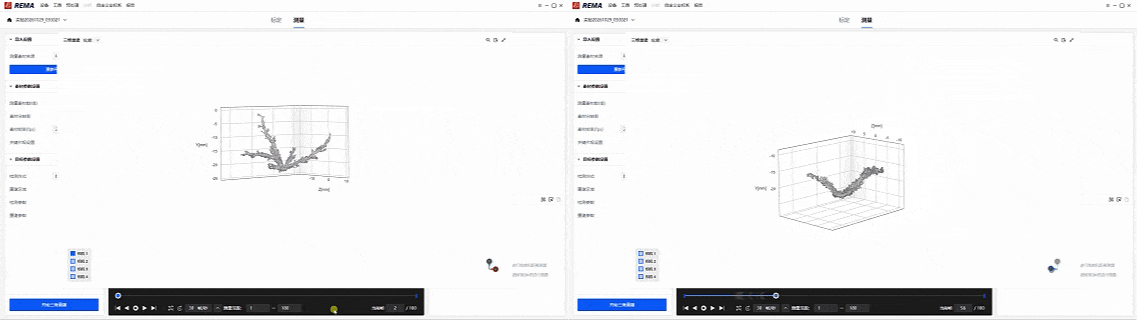
图 3 两次放电的三维轮廓重建序列。
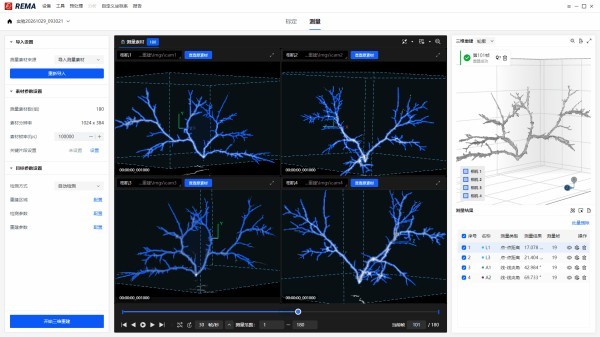
图 4 REMA 同屏对照。左侧为同一帧的四视角画面,右侧为该帧的三维轮廓。
当两个分支在某一路画面中接近或重叠时,可回看其他视角,再结合可旋转的三维视图判断其空间关系。遇到暗弱或细小分支时,同样应把重建轮廓与各路图像一起检查。
第 19 帧的三维距离与夹角测量
以图 5 所示序列的第 19 帧为例,对照同帧四路影像,在三维结果中选取两组点对,分别计算两点之间的直线距离(L1、L3)。再选取两对线段,分别计算每对线段方向之间的空间夹角(A1、A2)。
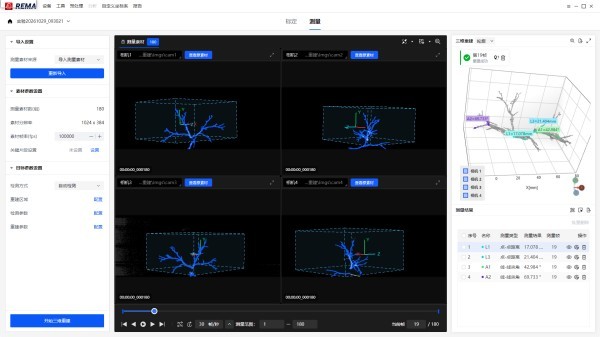
图 5 第 19 帧的四视角画面、三维标注和测量结果。
测量类型 |
编号 |
第 19 帧读数 |
三维点间距离 |
L1 |
17.078 mm |
三维点间距离 |
L3 |
21.404 mm |
空间线段夹角 |
A1 |
42.984° |
空间线段夹角 |
A2 |
69.733° |
适用条件与结果边界
重建范围取决于各视角的共同观测区域。分支能否识别,还取决于对应帧的图像对比度和空间分辨率。遮挡、暗弱分支、局部过曝、投影重叠和同步偏差,都可能影响细分支的识别或空间定位。
该方法可用于高压放电与电弧演化实验的三维形态记录,也可为电气绝缘研究中的几何对比提供图像依据。应用于喷雾、液滴或气泡等瞬态对象时,需重新评估成像条件和空间分辨率,确保目标轮廓或特征可由多个视角同步识别。
基于四台高速相机同步采集的影像,结合 REMA 中可回溯的三维轮廓与单帧读数,本实验展示了如何将放电分支的空间形态转化为可核验的几何测量结果。
“特别声明:以上作品内容(包括在内的视频、图片或音频)为凤凰网旗下自媒体平台“大风号”用户上传并发布,本平台仅提供信息存储空间服务。
Notice: The content above (including the videos, pictures and audios if any) is uploaded and posted by the user of Dafeng Hao, which is a social media platform and merely provides information storage space services.”