全网200万人爆笑围观,6个机器人熬夜极限pk,4台卷王成功上岸
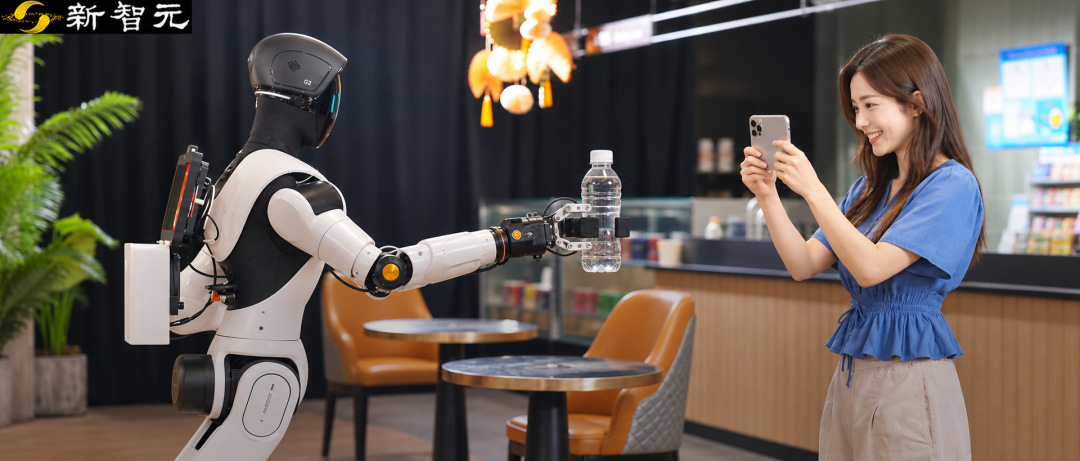
这两天,机器人界「令人心动的offer」,彻底出圈了!
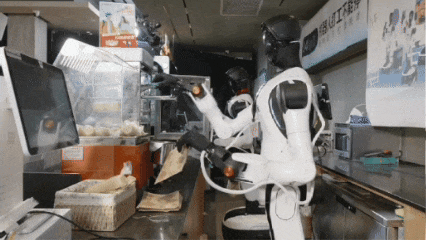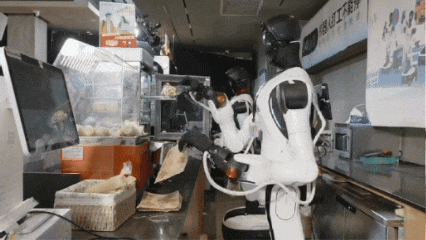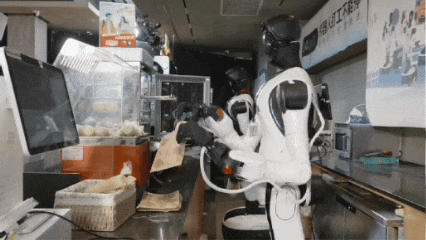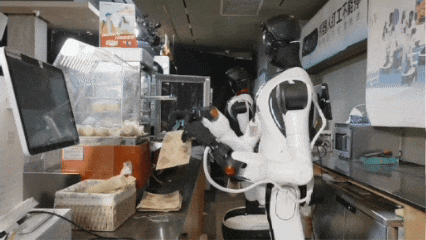
过去24小时,全网超200万人在线监工,围观6台智元精灵G2在真实便利店打工。今天上午十点,机器人「新员工」们在24小时便利店的「转正」挑战正式结束!
整整24小时的直播,我们全程追了下来。
这次直播,只为回答一个问题——面对真实世界的混乱难题,机器人到底行不行?
11月2日,智元决定打这场硬仗。
6台搭载智元最新具身Agent框架Genie Master的精灵G2机器人,以「便利店试用期员工」的身份,开启一场连续24小时的「转正考核」。
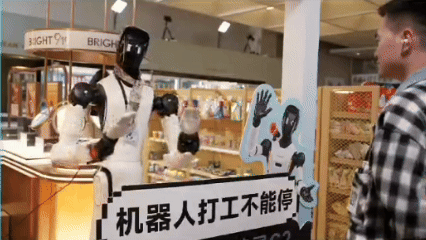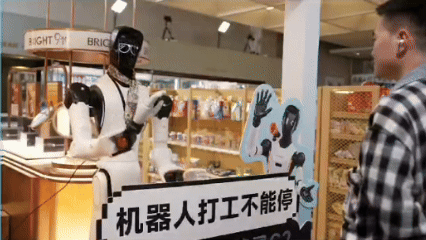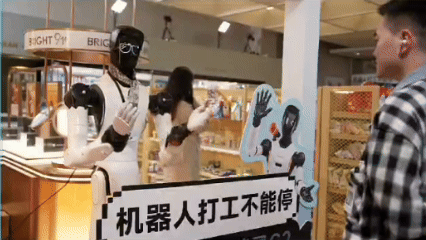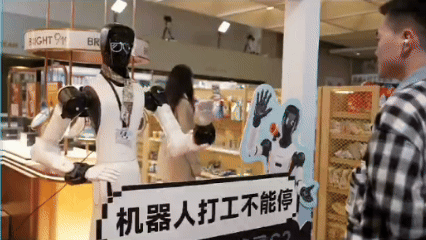
全程直播,全网监工。没有滤镜,没有剪辑。
就在刚刚,结果出了——挑战收官,4台成功「转正」!
「机器人打工不能停」24小时便利店直播,直接创下纪录。
6台精灵G2机器人累计完成1730项任务,包括接待顾客683次、商品取送369件、咖啡制作147次、早餐服务126次、补货巡检277次及桌面清洁128次。
这次直播,标志着一个分水岭——具身智能跳出了仿真环境、实验室,能在真实场景打工了。
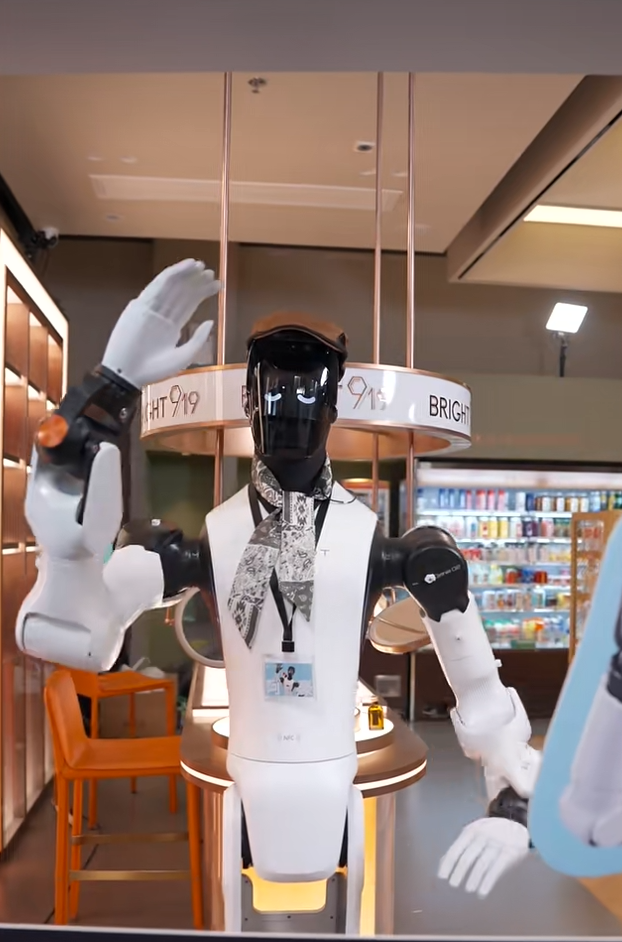
第一重拷问:能不能干?能不能连续干?
把机器人放进营业中的便利店,是一个危险的决定。
因为不到 100 平米内,全是真实世界的物理混乱:机械臂得抓硬瓶、捏软袋、穿挂孔;系统要并发补货、做咖啡、拖地任务;顾客还会随时走动、插话、改单。
在这里,更致命的是多机冲突。
补货机停在货架前,挡住客户拿饮料;保洁机拐进窄道,堵死外卖动线。调度一错,机器在过道「死锁」,门店当场瘫痪。
所以才硬性要求「24 小时连续作业」。不为测电池,只为用时间放大隐患:10 分钟看不出的偶发卡顿,如何在一天内滚成任务雪崩 ?机器死机,系统怎么排队补位?
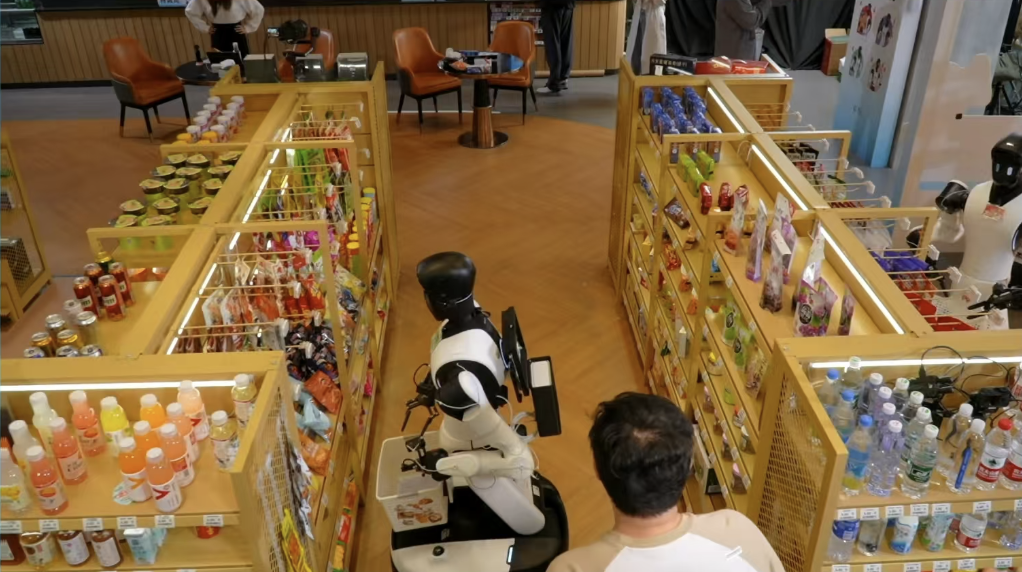
为了接住这个副本,智元派出了6位性格各异的G2「实习生」。
它们不仅分工明确,甚至被赋予了真实的职场人设:
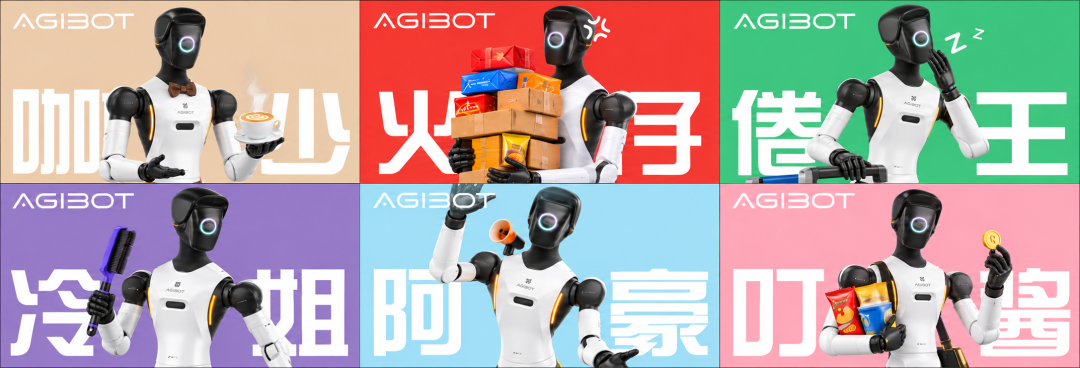
咖少:早八人续命主理人。精准操作咖啡机,负责饮品制作。
阿豪:社牛门面担当。主攻语言交互,接待顾客,提供情绪价值。
火宝:无情搬砖机。负责取货与打包,效率至上,动作利落。
倦王:摸鱼式理货员。负责全店巡视与货架补货,默默填补空缺。
冷姐:赛博卫生委员。专属技能是清理桌面,保持就餐区整洁。
叮酱:热食区投喂官。负责加热熟食,精准掌控火候与出餐。
这6位实习生,在11月2日早上10点准时打卡。
迎接它们的,不是单次任务的Demo演示,而是连续24小时、四班倒的魔鬼拉练。
午间高峰(13:00-14:25):周边白领涌入,订单高并发。取货、打包、出餐必须一气呵成。
晚高峰(19:00-20:00):经过白天的消耗,硬件与算力迎来疲劳期。
夜班实验(22:00-06:55):没有人类店长在旁,机器人需要独立值守全店。
早高峰(07:00-09:00):这是「咖少」与「叮酱」的终极战场。咖啡与热食的需求量达到顶峰,对机械臂的执行精度和节拍速度,将是一场极限压榨。
为了让这场考核绝对真实,直播现场设置了严苛的「考官天团」。
主播化身「HR总监」,死盯四大转正KPI:连续在岗时间、真实服务数量、四班次抗压能力、顾客好评率。
技术专家坐镇「带教Mentor」,各路达人则扮演难搞顾客,随时抛出刁钻难题。
干得好,现场贴纸点赞;干得差,弹幕公屏处刑。
从「实验室里单次完成」到「真实便利店连续运转」,面对连续客流、突发需求和长时间物理磨损,它们能否不掉线、不摸鱼?
6位实习生联手,人类惊叹围观
这家独特的便利店一开始营业,就迎来了不少人类的围观,很多小姐姐来合影。
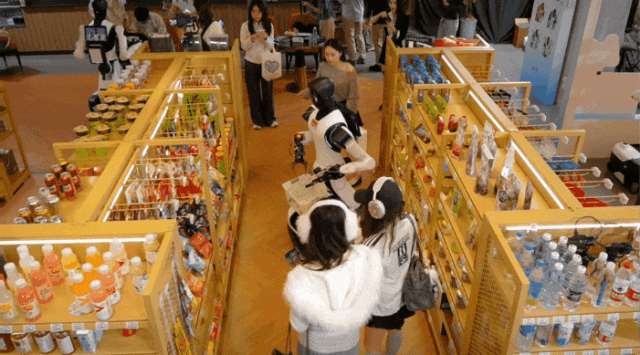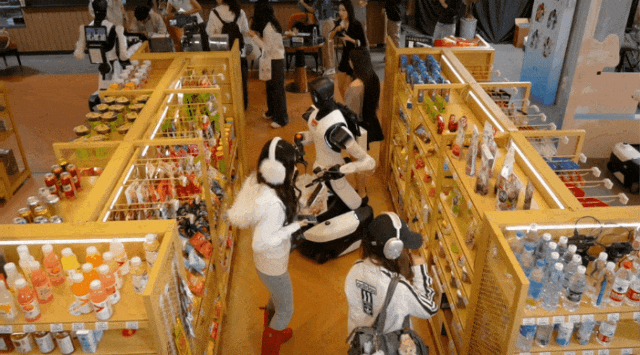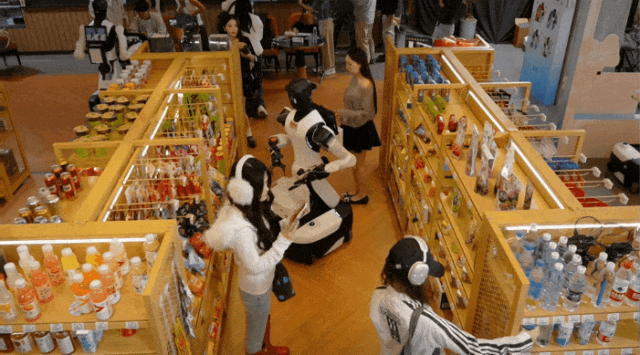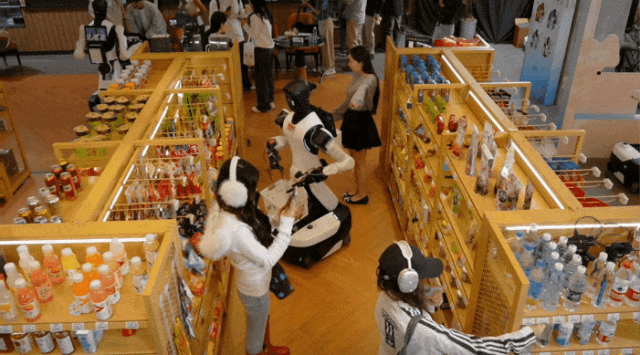
毕竟,我们梦想许久的「人类享受,机器人干活」的画面终于来了,看起来极度舒爽。
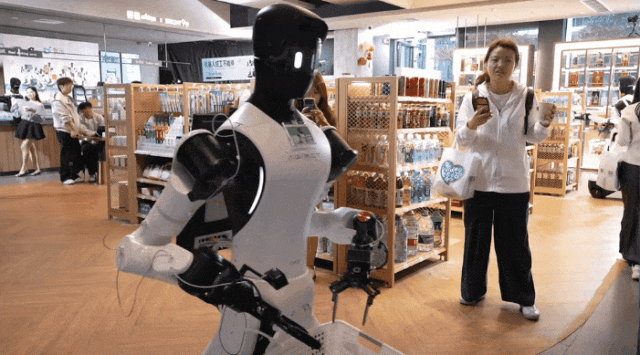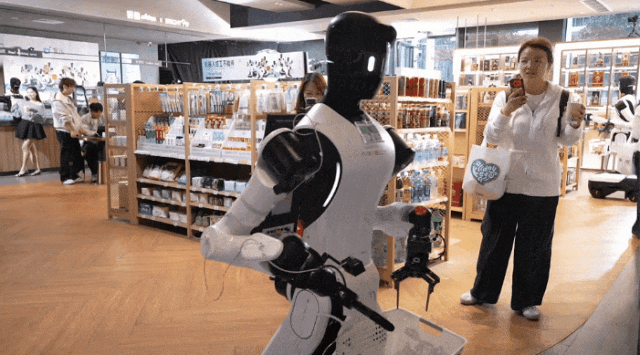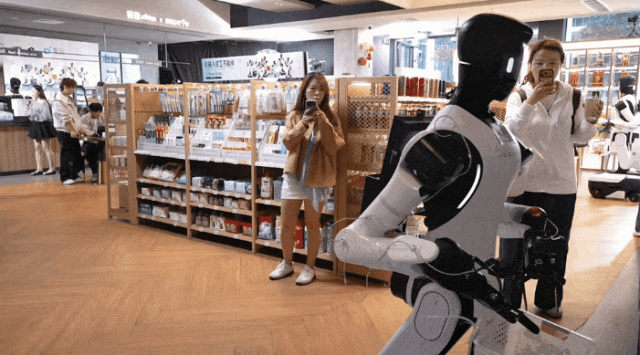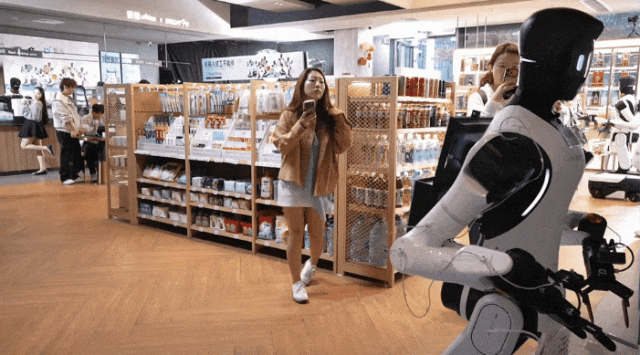
而整整24小时的直播中,我们见证了不少惊心动魄的场面,看到机器人险些翻车。
好在,他们大多数都顺利完成了任务!
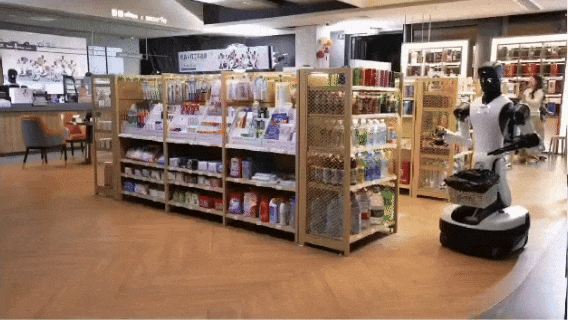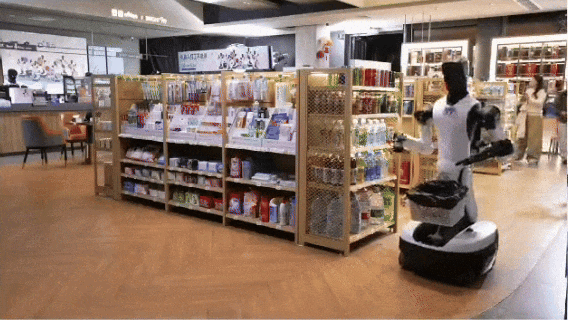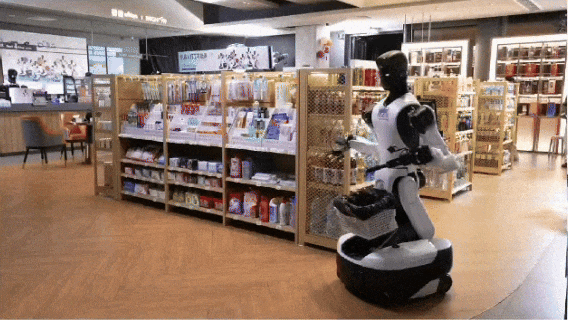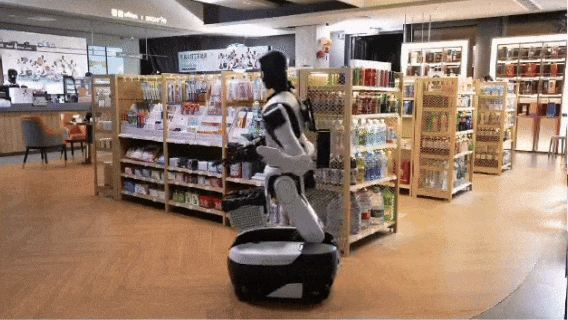
比如在取货时,火宝会自己识别挂钩角度,以巧妙的角度抬起工具,方便自己抓取,最终稳稳地把货物放到篮子里。
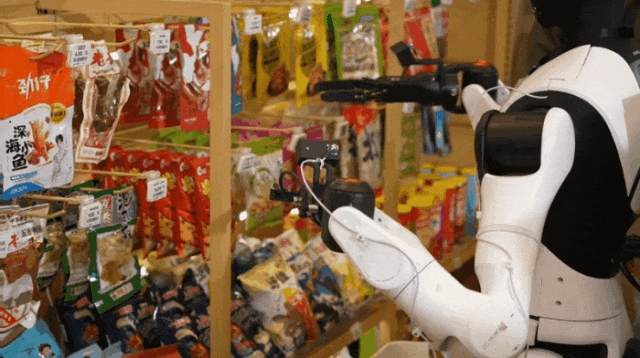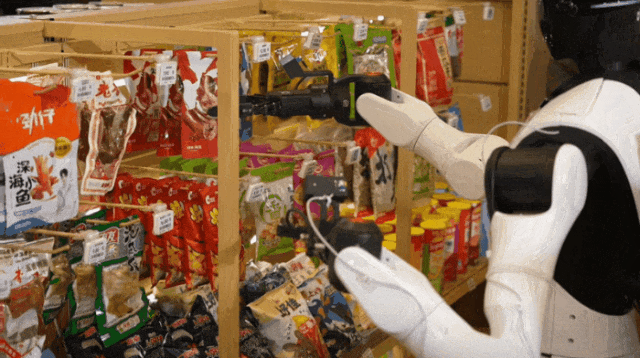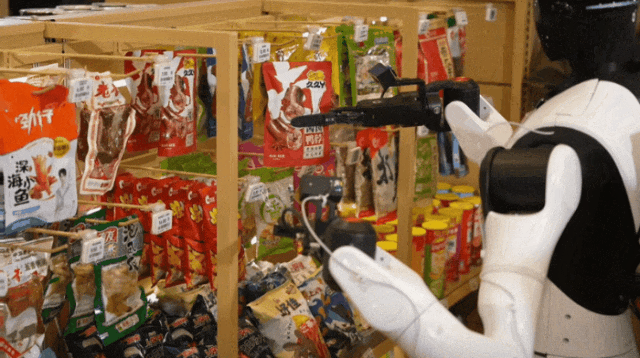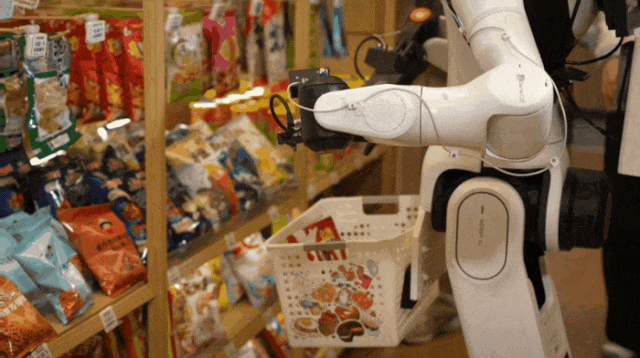
然后,它丝滑地给人类送了过来。
有趣的是,技术人员爆料:发现火宝干活时会偷懒,所以给它加了定时巡检的功能。
接着,就是冷姐登场了。
它识别出来,旁边桌子是干净的,所以略过了。来到充满人类垃圾的桌前,它挑拣出该扔的垃圾,开始清理。
遗憾的是,冷姐在这个过程中被小扣了几分,因为误把人类的食物当垃圾扔掉了。最终,它会打扫到认为桌面没有垃圾,才结束。
直播了大半天,到快晚上的时候,智元具身研究中心副总裁任广辉带着外国小哥体验官来探店了。
火宝给送来一瓶可乐,但是动作小扣分——递东西时不够轻柔。
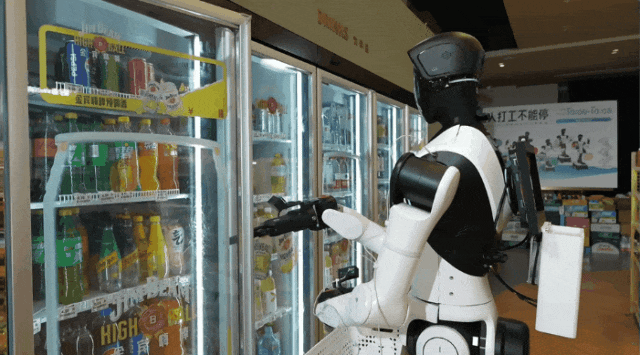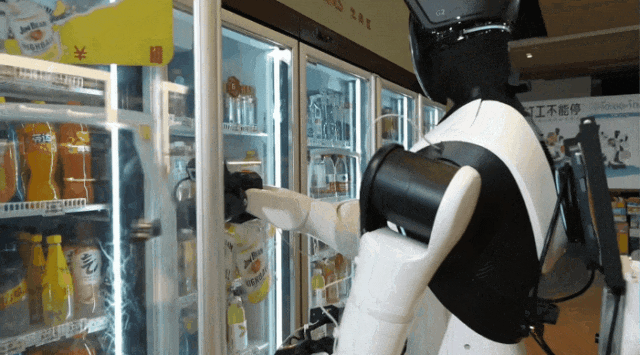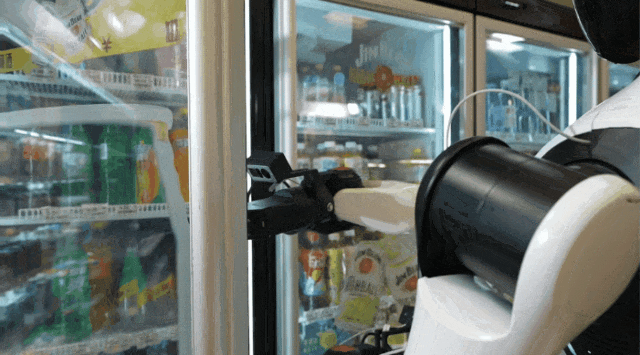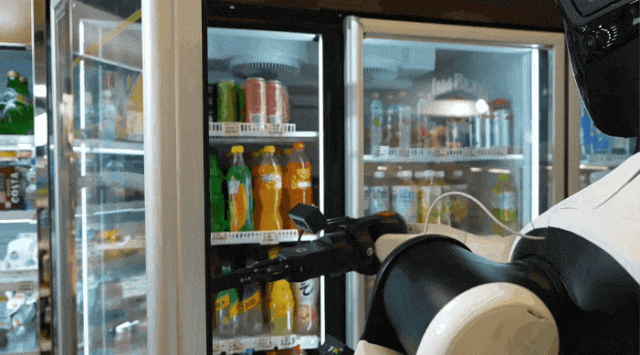
什么任务对火宝最难?广辉老师透露说,就是开柜子。
人类的小孩,可能到三四岁才会开柜子,而机器人跟小孩子一样,一开始只会抓握,经过训练后才能学会的开柜门。
在便利店门口,社牛门面阿豪侃侃而谈,一会飙英文,一会说上海话,把小哥逗得哈哈大笑。
辛勤的倦王全场巡视,货物放得不对,就会立刻纠正。
外国小哥很皮地把口香糖调换了位置,倦王火眼金睛,立马发现不对,用夹爪重新摆放了货物,在背后,都是Genie Master大脑在指挥。
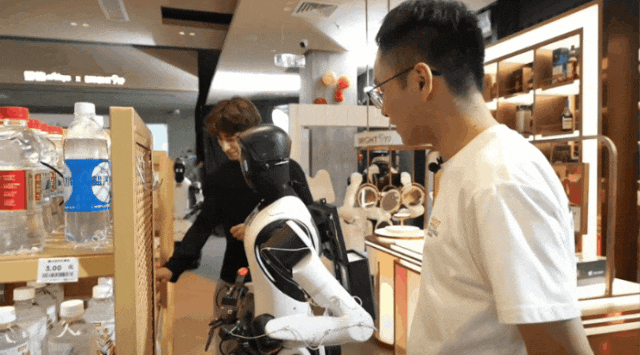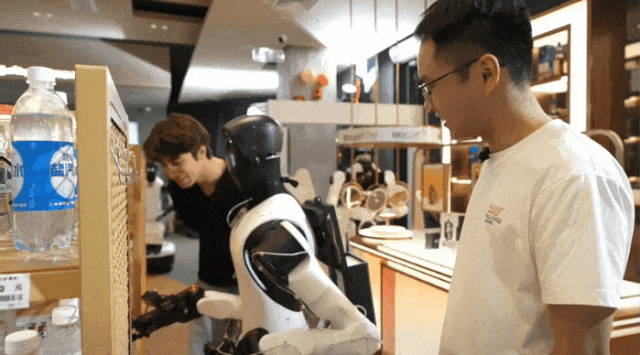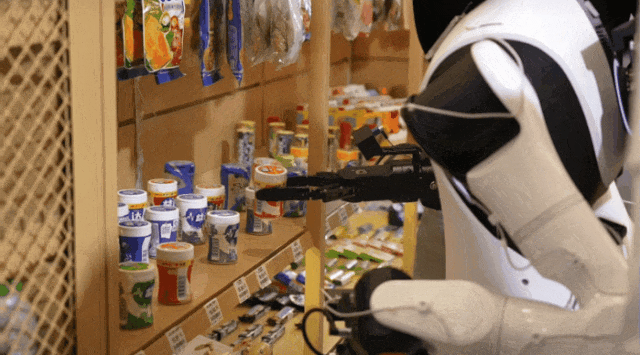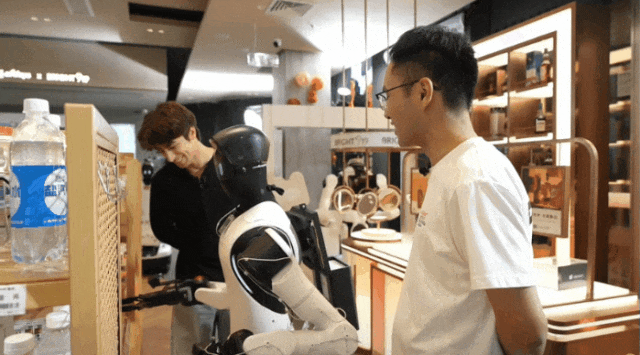
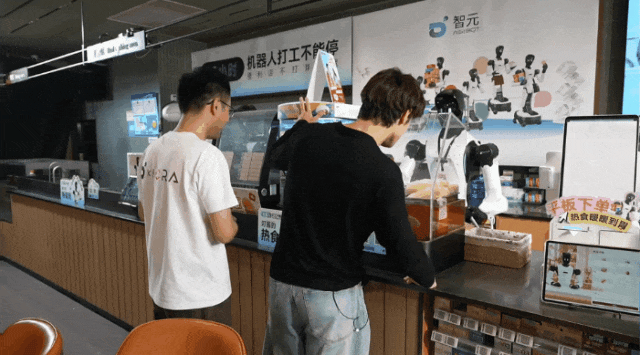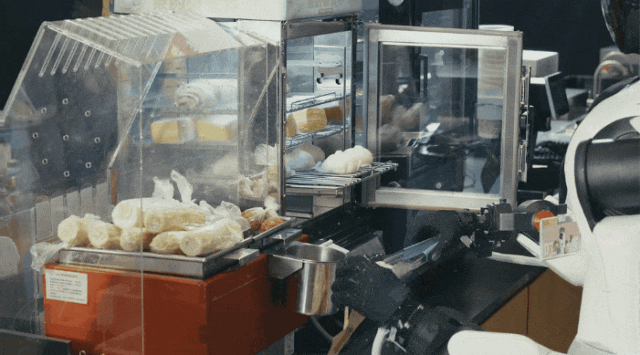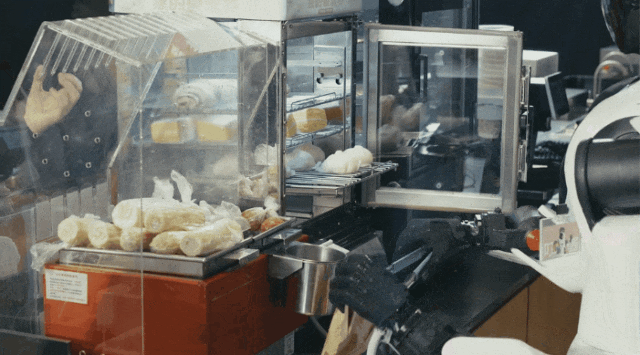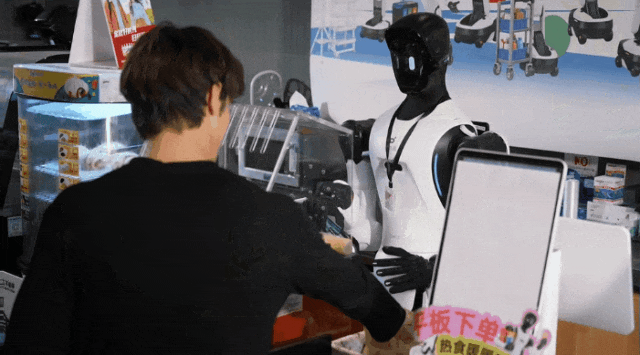
随后,小哥来到咖少这里,人生第一次尝试了机器人给做的咖啡。
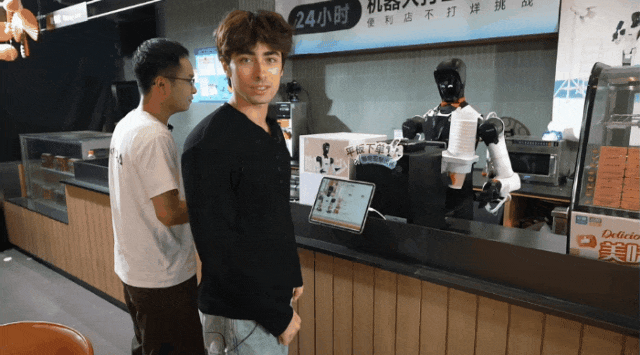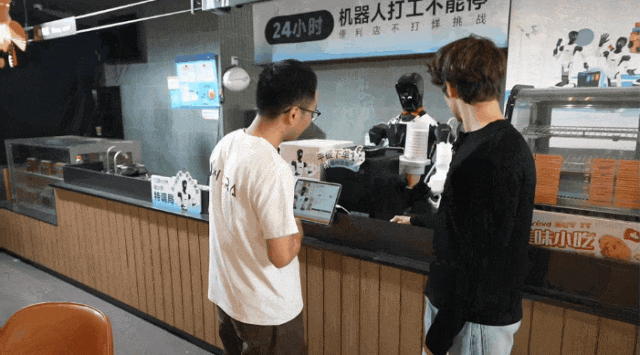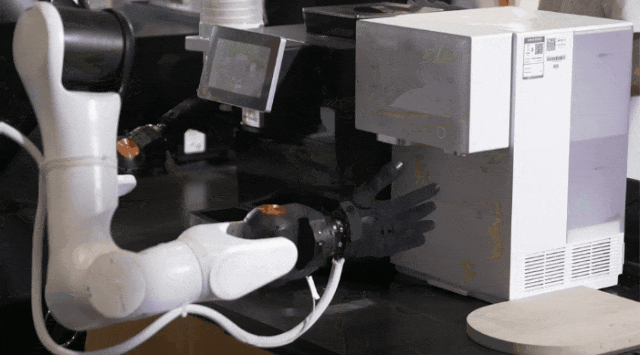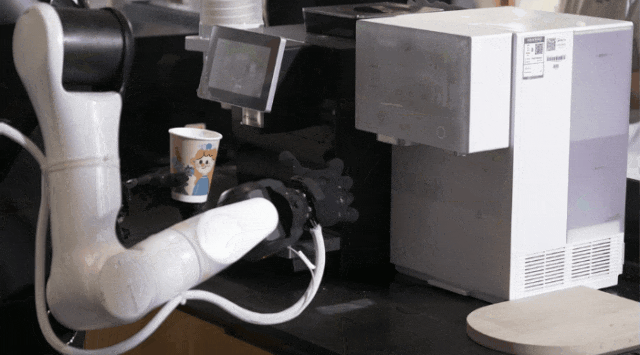
旁边的叮酱,轻车熟路地给小哥递上了热包子。
第二重拷问:单次任务背后,需要多恐怖的全栈技术支撑?
外行看热闹,内行看门道。
观众在直播间看到的是:机器人咖少平稳地做了一杯咖啡,火宝把一袋薯片装进了塑料袋。
动作看似简单,但在技术圈,这叫「跨越鸿沟」。
这就是著名的「莫拉维克悖论」 :对人类来说极难的高阶逻辑推理,对计算机来说易如反掌;但对人类来说极易的无意识技能,比如抓取软体物体、感知空间,对机器人来说却难于登天。
以「给货架补货」为例。
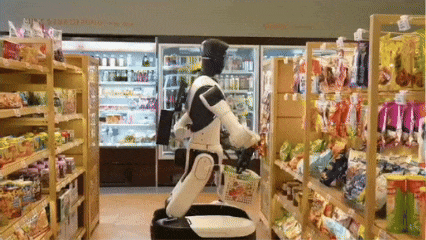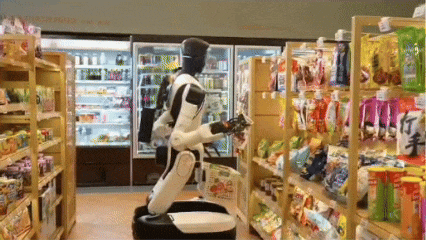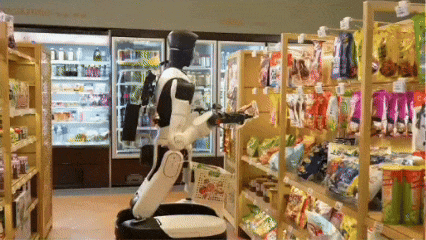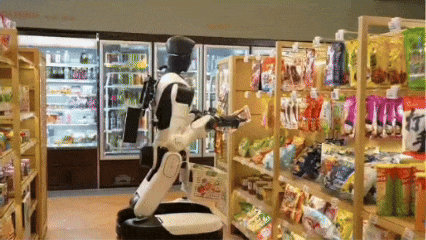
当「倦王」走向货架,它至少要完成三大任务。
首先,它需要空间理解与环境感知。
便利店的光线在变,顾客在随意走动,货架上的商品可能被放歪了。它必须通过视觉模型,实时构建3D空间,认出「这是薯片,那是挂钩」。
其次,它需要任务规划。Agent大脑要决定先拿哪一包,用什么角度拿,拿到之后手腕怎么旋转。
最后,它需要动作执行与反馈。底层的大模型(如GO-3 Preview)将规划转化为机械臂的扭矩和关节角度,并根据抓取时的触觉和视觉反馈,实时微调力度。
如果没有全栈协同,机器人只会像个瞎子一样乱抓,或者直接撞翻货架。
机器人真正上岗,绝不是靠攒几个硬件、套一个开源模型就能实现的。它需要底层算力、通用大模型、具身智能体框架的深度咬合。
一个便利店里的普通动作,背后一整套全栈技术体系。机器人大规模落地,靠的是全栈协同:
完成任务,需要模型与本体配合;
稳定运行,需要适应环境、处理异常;
规模化应用,还要降低训练成本、加快部署、复用能力。
真正的上岗,绝非拼凑硬件。
智元AI WAVE全栈布局的核心价值就在于此:把便利店作为应用入口,展现冰山下的庞大系统:数据、平台、本体、Agent、仿真、模型,缺一不可。
AGIBOT WORLD 2026 第四期,首个真实场景的 Physical Agent 数据集,专攻决策,覆盖九类逻辑推理场景;
作业平台Genie Studio 2.0完整覆盖「采‑训‑测‑推‑编‑管」全生命周期,最快7天即可完成全新作业场景从0到1的部署验证;
重载具身工业机器人精灵 G2 Max,在行业内率先实现长程、多任务作业;
Genie Master 让机器人在真实场景中持续进化;
Genie Sim 仿真平台承担后训练和部署前的预演验证;
GO-3 Preview 是智元新一代基础模型,采用具身原生的WRAM(World Reasoning Action Model)架构,将任务推理、未来预测与动作生成连接起来,可利用少量示范进一步学习,完成长程精细任务;
群体经验学习(CEL)范式,打通经验获取、经验利用、规模化在线学习完整链路,把真实作业中的每一次成功与失败都变成群体共同的学习素材。
第三重拷问:一旦翻车,怎么办?把教训变成经验
在真实世界里,错误无法回避,没有不出错的机器人。
如果部署100家便利店,需要100支工程师团队去现场当「保姆」,那机器人有何商业价值?
如何打破这个魔咒?
智元给出的杀手锏是:Genie Master具身Agent框架。
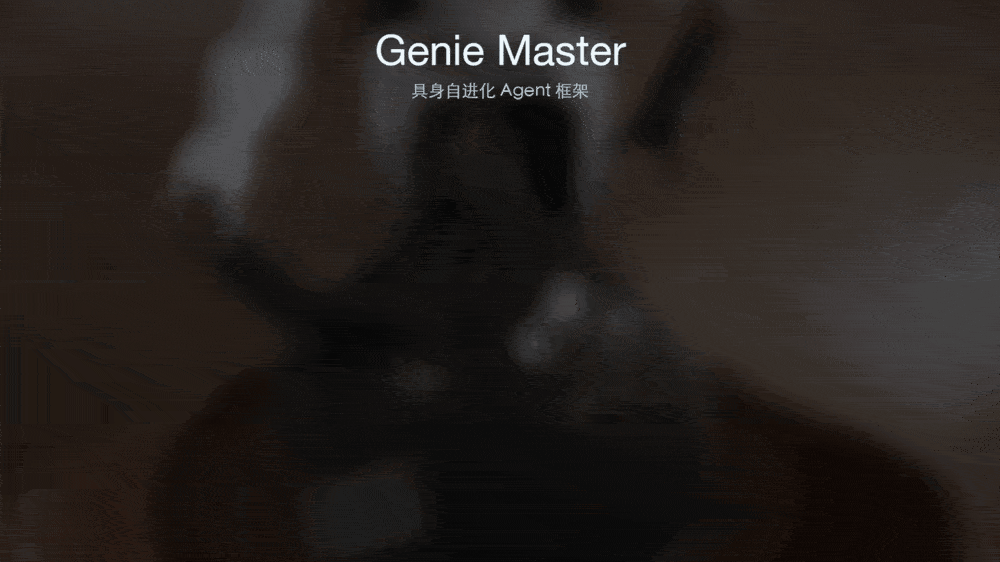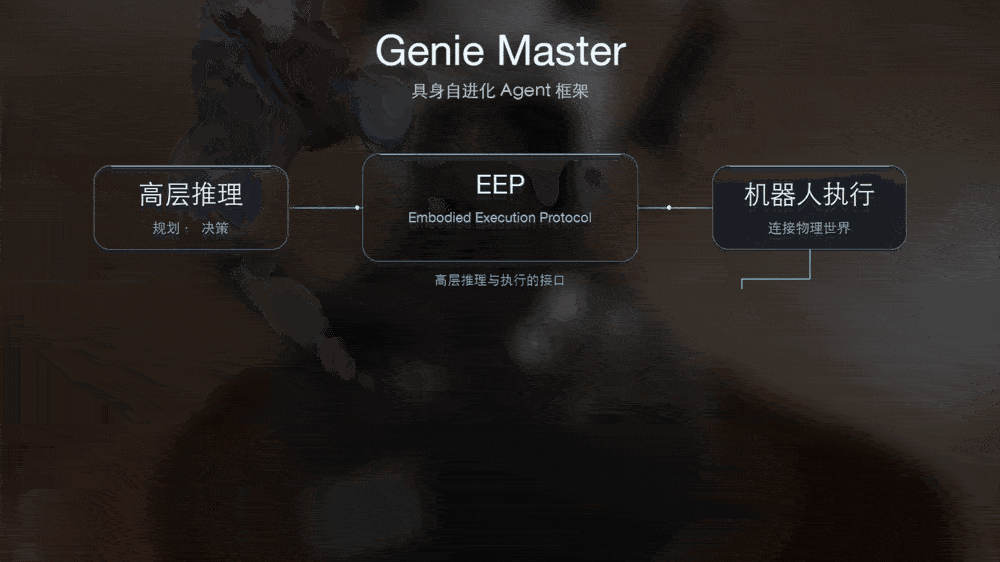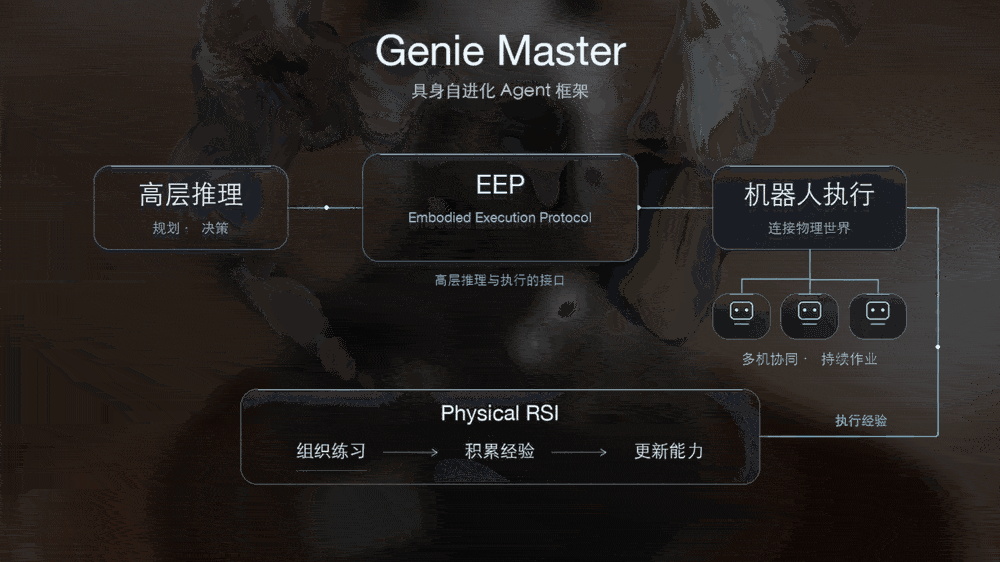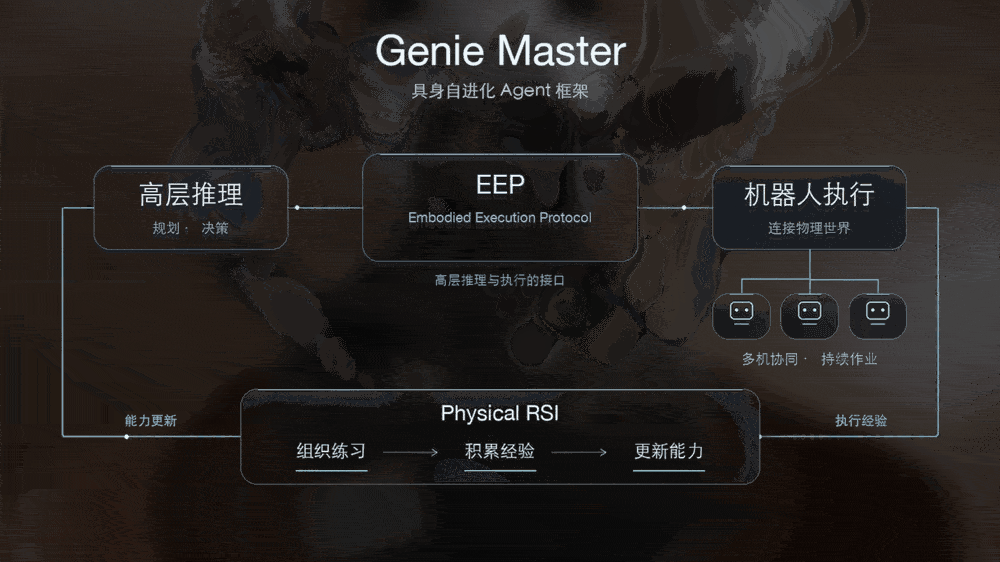
10月27日,智元正式发布了这款Genie Master框架。它的核心使命只有一个:让机器人实现「边上岗,边解锁新技能」。
它不仅能组织长程任务、维护进度,还能在异常处理后自主接续任务。
当G2遇到没见过的状况,它不需要人类来救场。它能自己定位失败原因,自己调整策略。
它是怎么做到的?
核心在于,Genie Master框架在机器人的「大脑」和「肢体」之间,搭起了一座桥梁——具身执行协议 EEP(Embodied Execution Protocol)。
肢体执行的结果与反馈,将直接成为后续决策与能力优化的燃料。
过去,AI大脑和机械肢体相互割裂。
大脑下达指令「把货挂上去」,肢体照做。但要是没挂上,肢体无法告诉大脑「为什么没挂上」,大脑也无法给出更微观的指导。
执行完全是开盲盒。
EEP协议打通了任督二脉。它统一了「能力、引导、反馈、连续性」四类接口。
现在,肢体的执行结果会实时、精准地反馈给大脑。
第四重拷问:能不能越干越好?揭秘双线进化机制
一次失败,能不能让机器人下一次做得更好?这就涉及这场直播最硬核的技术落点:Physical RSI,从部署到迭代的持续进化。
在Genie Master框架和底层模型GO-3 Preview的支撑下,智元为机器人打造了独有的双线进化机制。
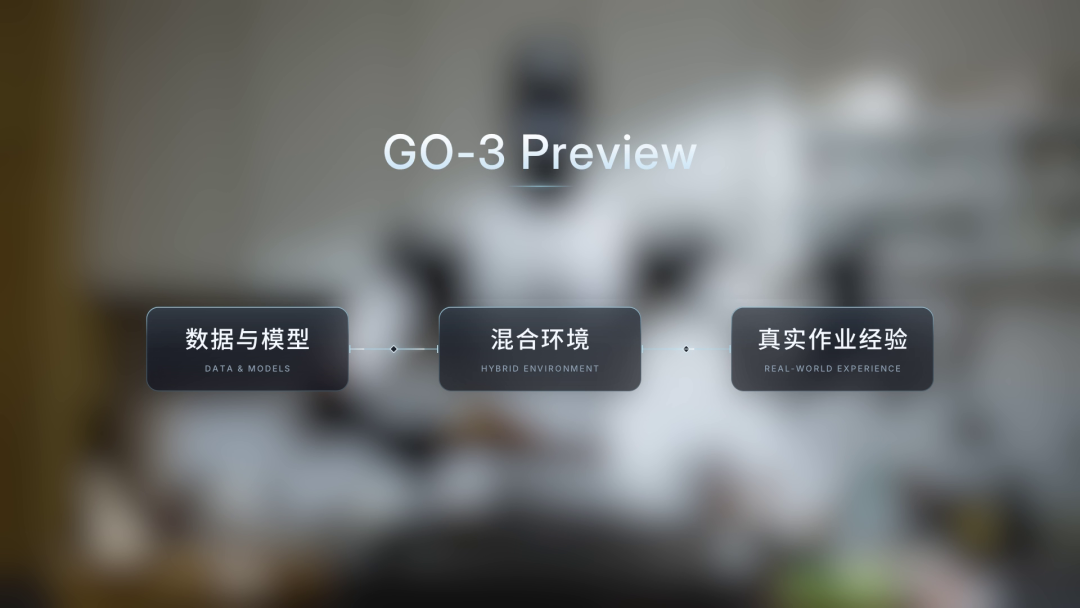
一条路线让机器人「记住经验」;另一条路线让机器人「长出肌肉记忆」。
第一条进化路线:Harness RSI(让经验可积累)
你可以把它理解为机器人的「工作日记」与「大脑记忆库」。
在白天的打工过程中,G2会将成功与失败的案例随做随记。哪里做得顺,哪里卡壳了,全部以数据形式保留。
当深夜便利店打烊,系统背后的大模型开始工作。它会统一总结一天的数据,把其中可复用的规律提取出来,沉淀进长期记忆中。
以「挂钩被挡住」的案例为例。经过夜间的总结,系统生成了一条可复用的策略提示:「遇到视线受阻的细小目标,优先调用腕部相机进行辅助定位。」
第二天,当另一台机器人去挂毛巾、挂耳机线时,它不需要再经历「失败-分析-调整-重试」的试错过程。
第二条进化路线:Policy RSI(让能力可固化)
在这次执行与恢复的过程中,系统产生了大量包含「问题、调整、结果」的真实反馈数据。
这些高质量的「纠错数据」经过后处理,会被直接回流,用于重新训练动作策略模型。
有效的改进不再仅仅是一条挂在大脑里的「提示语」,而是深深烙印在了模型的底层权重中,转化为了后续可直接调用的「基础操作能力」。
原本需要大脑「思考分析」才能完成的恢复动作,现在变成了底层模型的「肌肉记忆」。
两条路线,双剑合璧。
昨天失败的记录,是今天进化的养料;今天工作的经验,是明天进化的起点。
它证明了机器人并非只会把预设的流程跑得更熟,而是真正学会了「如何改进自己」。
真实场景的24小时,具身智能的生死局
具身智能的落地价值,不取决于资本市场PPT画得有多美,也不取决于宣传视频剪得有多炫。
它只取决于三件事:
真实任务能否稳定完成?人工干预成本能否降下来?改进能力能否迁移到新任务?
11月2日开启的这场24小时直播,就是要把这三个问题,毫无保留地撕开给所有人看。
从「如何上岗」到「上岗后如何持续进步」。
把商品精准挂上货架,把一杯热咖啡平稳递出,把掉落的残渣清理干净。
这些对人类而言微不足道的动作,是机器人跨越半个世纪的技术狂奔。
这次直播证明了机器人如何把错误变成进化的阶梯,我们将见证一个真正属于具身智能的「打工时代」,硬核开启。
编辑:Aeneas 大卫