科学家研发仿羽冠海百合水下机器人 仅靠两个驱动器实现升降、前后游动与原地旋转

美国北卡罗来纳州立大学的研究人员开发出一种新型软体水下机器人,其外形与运动方式受到海洋生物羽冠海百合的启发。与许多需要多个电机和复杂控制系统才能实现立体运动的水下机器人不同,这款设备仅使用两个气动驱动输入,就能完成上升、下降、前后移动、悬停以及绕自身轴线旋转等动作。
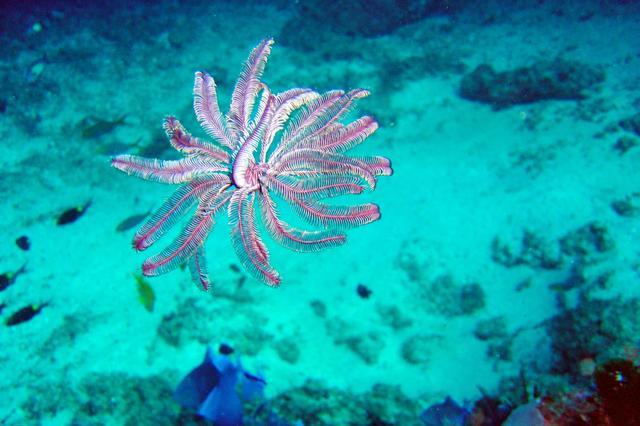
这项研究的核心并不只是模仿海洋生物的外形,而是尝试将生物运动中蕴含的机械原理应用于机器人设计。羽冠海百合属于海百合类棘皮动物,具有多条柔软、羽毛状的腕肢,能够通过协调不同腕肢的运动,在水中改变方向或保持位置。研究团队希望借助类似的结构设计,解决传统水下机器人在三维机动能力方面的局限。
几年前,同一研究团队曾开发过一种以蝠鲼为灵感的水下机器人。该设备能够快速游动,但在上下移动、原地转向以及复杂空间中的姿态调整方面存在不足。研究人员因此转向研究羽冠海百合,希望在不显著增加机械复杂度的情况下,让机器人获得更加灵活的运动能力。
新型机器人由一个中央主体和四条柔性翼状结构组成。中央部分集成了两个独立的气动驱动通道,四条弹性翼肢则负责与水相互作用,产生推进力和旋转力矩。通过改变两个驱动通道的工作方式,机器人可以在三种不同的运动模式之间切换。
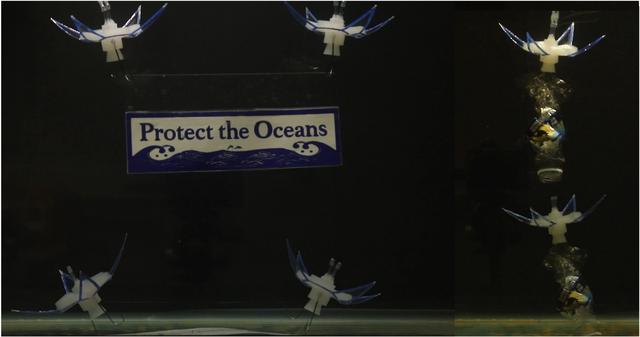
第一种模式被研究人员称为“水母模式”。当两个驱动器同时工作时,机器人四条翼肢会迅速向下弯曲,推动水流并使自身向上运动。驱动停止后,翼肢凭借自身的弹性恢复到原来的形状,机器人随之改变运动状态并向下移动。通过调整动作频率,机器人既可以持续升降,也可以减缓运动,在水中保持近似悬停的状态。
第二种模式是“鱼类模式”。此时,研究人员只启动其中一个驱动通道,使机器人两侧的结构产生不对称运动。某一侧翼肢的摆动类似鱼类利用尾鳍推进的方式,能够推动机器人向前或向后移动。通过控制驱动输入,还可以改变推进动作,使机器人适应不同的移动方向。
第三种模式则是“转子模式”。研究人员通过交替控制两个驱动通道,使翼肢依次产生不同的运动,从而带动机器人绕自身轴线旋转。这种能力让机器人可以在水中调整朝向,为后续进行三维导航和定向操作提供了基础。
这三种模式结合起来,使机器人能够在上下、前后和旋转等方向上进行运动。研究团队指出,通常要实现类似的运动范围,传统设计可能需要至少六个驱动器,而这款机器人只需要两个。其关键在于一种被称为“机械智能”的设计理念。
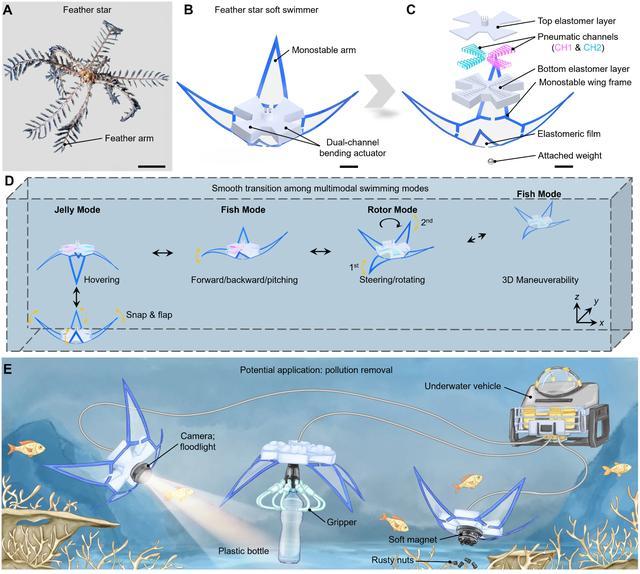
所谓机械智能,是指通过结构本身的物理特性实现部分控制功能,而不是把所有动作都交给独立电机和复杂电子系统完成。在这款机器人中,柔性翼肢能够在受力弯曲后迅速恢复原状,结构中储存和释放的弹性能量帮助机器人产生快速、有规律的运动。研究人员利用这种特性,将有限的驱动输入转化为多种不同的运动形式。
这种设计还与软体机器人的发展方向密切相关。传统水下机器人通常依靠刚性结构、多个推进器和复杂的姿态控制系统来完成运动,而软体机器人则更多利用柔性材料的变形能力,与周围环境进行相互作用。对于需要在复杂水下环境中活动的设备而言,减少机械部件数量不仅有望简化结构,也可能降低控制和维护方面的负担。
在实验中,研究团队还分析了机器人运动时周围水流的变化。研究人员利用粒子图像测速技术观察水流运动,并结合计算流体力学模拟,研究不同运动模式下形成的涡流结构。这些分析有助于解释机器人如何通过翼肢摆动产生推进力,以及旋转动作如何形成相应的力矩。
实验结果显示,该机器人最高游动速度达到每秒1.64个自身身长,最高旋转速度为每秒90度。研究人员还报告了其运输成本指标的最低值为17.6,该指标用于衡量机器人移动所需的能量消耗。相关结果说明,利用简单结构实现多模式运动具有可行性,但这些实验数据并不意味着它已经达到实际海洋作业所需的全部性能要求。
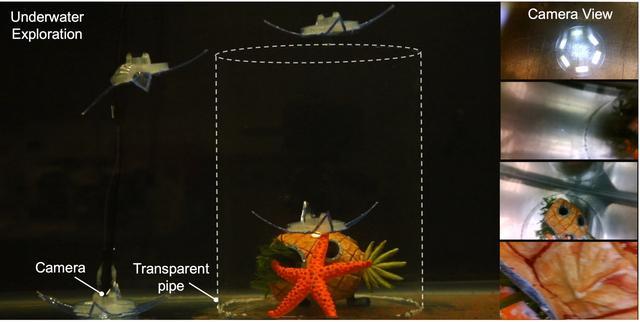
研究团队展示了该平台的一些潜在用途,包括搭载水下摄像头探索环境、搬运或提升水下物体,以及让多个机器人协同工作。通过增加摄像头、夹持器或其他辅助设备,未来的机器人或许能够用于水下环境监测、海洋污染调查和水下物品回收等任务。
研究人员还设想,可以让多个机器人共同执行任务。例如,单台机器人负责观察和定位目标,其他机器人则协助搬运或收集物体。不过,这些应用目前仍属于潜在发展方向,机器人在真实海洋环境中的长期运行能力、续航时间、通信方式和复杂水流中的稳定性,还需要进一步验证。
目前,这款机器人仍依赖气动驱动输入。研究团队表示,后续工作将包括开发完全无线的版本,并与其他领域的研究人员合作,探索更具体的应用场景。无线化将有助于减少设备与外部控制系统之间的连接限制,但也会带来供能、控制和水下通信方面的新挑战。
这项研究成果发表于开放获取期刊《Science Advances》,论文题为《最少驱动的仿羽冠海百合软体游泳机器人实现多模式三维机动》。研究表明,机器人不一定要通过不断增加电机、传感器和控制系统来获得更强的机动能力。通过合理设计柔性结构,并充分利用材料本身的弹性和运动特性,也能够让相对简单的机械系统实现复杂动作。
对于水下机器人领域而言,这种思路可能具有更广泛的意义。未来,研究人员或许能够借鉴更多海洋生物的运动机制,开发结构更简单、运动方式更多样的软体机器人,使其在环境监测、水下探索和复杂空间作业等任务中发挥作用。