不藏了,前英伟达世界模型团队出租机器人大脑,融资6亿



机器人前瞻(公众号:robot_pro)
作者 | 刘俐杉
编辑 | 许丽思
机器人前瞻10月20日报道,今天凌晨,美国具身大脑公司Dream Labs宣布完成9000万美元(约合人民币6亿元)种子轮融资。
本轮融资由B Capital领投,Kindred Ventures、A.Capital Ventures、Unusual Ventures、SV Angel、Wing Venture Capital、Scribble Ventures和Adrian Aoun参与投资。
并且,Dream Labs还公布了多位天使投资人,包括Hugging Face联合创始人兼首席科学官Thomas Wolf、前Google Android副总裁Dave Burke、前腾讯CXO David等。
与此同时,该公司还通过上线Dream API,向全球用户开放世界动作模型Dream-1。
该模型能够控制从未见过的机器人,执行从未接触过的任务,其运行成本低至每小时3美元(约合人民币20元)。
团队将Dream-1设计成即插即用的产品,只需为Dream-1接入一台全新的双臂机器人,并配备平行夹爪,再连接该公司的 Dream API,就能直接开始执行任务。无需微调,无需提供该机器人此前的操作示范,也不需要用户具备机器学习专业知识。
Dream Labs,创立于2026年,总部位于旧金山。该公司共有12名研究人员和工程师,成员来自英伟达、谷歌DeepMind、Ai2、丰田研究院(TRI)以及斯坦福大学等顶尖机构。2026年2月,该团队发布DreamZero论文,首次提出世界动作模型。
该公司联合创始人兼CEO Joel Jang,曾任英伟达GEAR实验室的高级研究科学家,负责领导 Project GR00T的世界模型团队。
该公司联合创始人兼CTO Yunhao Ge,博士毕业于南加州大学,并在读博期间前往斯坦福大学进行为期一年的访问研究,2025年9月加入英伟达,担任研究科学家。
该公司联合创始人兼首席机器人官You Liang Tan,曾担任英伟达研究院GEAR实验室的高级研究工程师,在Jim Fan和Yuke Zhu领导的Project GR00T团队中负责机器人基础模型研究。
该公司联合创始人兼首席科学家Scott Reed,博士毕业于密歇根大学,在英伟达任职期间担任首席研究科学家,专注于通用具身智能体研究。
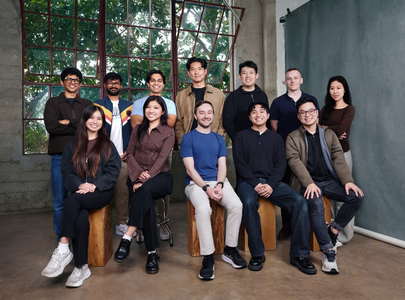
▲Dream Labs
一、预测末端位姿,Dream-1实现零样本泛化
长期以来,机器人控制模型面临一个难题,为一款机器人训练出的策略,往往难以直接迁移至另一款机器人上。
而Dream Labs此次发布的Dream-1,试图解决这一问题。该模型能够控制从未见过的机器人,并在陌生环境中执行此前从未接触过的任务。
那么Dream-1是如何实现零样本机器人本体泛化的?
控制机器人有两种方式:控制关节,或控制末端执行器。
传统机器人控制方法通常直接生成各个关节的目标角度,这种方式与机器人的具体结构紧密绑定,因此很难直接迁移到其他机器人上。
而Dream-1选择了另外一条道路——控制末端执行器。
在视觉层面,Dream-1通过3个摄像头观察周围环境,包括一个头部视角摄像头,以及安装在左右两条手臂上的腕部摄像头。
此前,关于通用操作接口(Universal Manipulation Interface,UMI)的研究已经表明,如果不同机械臂使用完全相同的夹爪,且控制策略只依赖腕部摄像头,就有可能在不同机械臂之间实现零样本迁移。
但这种方法存在明显局限。它要求不同机器人使用完全一致的夹爪硬件,同时也放弃了头部摄像头所提供的全局场景信息。
世界动作模型打破了这一限制。WAM会同时学习预测视频和动作。因此,控制机器人与预测机器人接下来会如何运动,本质上成为同一个问题。
在模型看来,不同机器人都以像素这一种形式出现。
无论是UMI夹爪、双指夹爪,还是Dream-1从未见过的机械臂,在头部摄像头拍摄的画面中,都只是场景里运动的物体。
视频因此成为不同类型机器人都能共享的统一表征。
如果Dream-1能够预测机器人完成某项任务时的画面变化,就可以进一步生成让机器人实现这一变化的动作。
这就是它能够控制与UMI夹爪外形完全不同的机器人,甚至能够尝试控制此前从未接触过的机器人形态的原因。
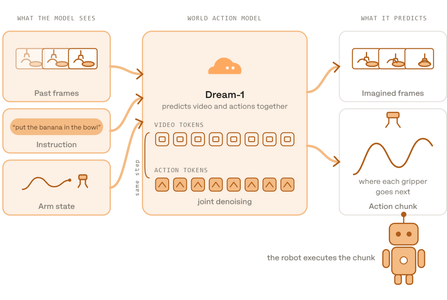
▲模型架构
在控制层面,Dream-1能够预测末端执行器(End-Effector,EEF)的位姿,也就是每个夹爪应该移动到哪里,以及应该张开还是闭合。
随后,机器人的逆运动学求解器,会将目标位姿转换成关节控制指令。这意味着,只要机器人具有双臂和平行夹爪,就可以共享这套末端执行器动作空间。
这一共享接口为Dream-1提供了统一的机器人控制方式,使其能够向从未见过的机器人发送指令。
不过这种方法仍然存在局限。
通过预测末端执行器位姿来控制机器人,可以换取更强的泛化能力,但也会牺牲一部分控制精度。
与针对机器人本体进行适配、直接预测关节角度的方式相比,这种方法无法直接控制机械臂的运动路径,Dream-1只能决定夹爪最终到达哪里,却不能直接指定机械臂如何抵达目标位姿。在需要绕开障碍物,或接近关节运动极限的情况下,这一点可能影响任务执行。
而且如果Dream-1未接触过的机器人的工作空间、运动学或动力学特性,与接触过的机器人相差太大,模型预测出的未来状态也可能无法通过实际的机器人实现。
二、Dream API正式开放,模型运行价格为每小时3美元
除了模型本身,Dream Labs此次还将Dream API正式开放给所有用户。
用户可以直接从自己的软件系统中调用Dream-1。只要机器人能够连接互联网,就可以接入Dream API。
对于没有机器人硬件的用户,Dream Labs还提供了Robot Playground。用户可以远程向位于旧金山办公室的真实机器人发送任务指令,平台全天候运行。
在真正部署到机器人之前,用户还可以通过Sim Playground进行仿真测试。目前平台提供27种机器人,也支持用户上传自己的机器人。
并且,如果零样本能力无法满足具体任务需求,用户还可以选择微调即服务(Fine-tuning-as-a-Service,FaaS)。Dream Labs会针对用户的机器人或具体任务进行微调,并提供专属API接口。
用户只需在自己的机器人上采集一些数据,再通过FaaS进行训练,就可以获得针对该任务定制的模型,不必等到下一次模型发布。
在技术博客中,该公司展示了两台机器人采集训练数据的延时视频,每台机器人各采集了5分钟的数据。
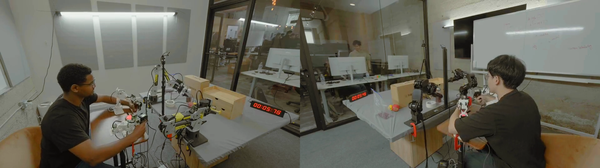
▲两台机器人采集训练数据的延时视频
与直接使用原模型相比,经过微调后,Dream-1更了解这台机器人的结构、运动方式,以及它能够完成哪些操作。
不过,有些机器人的本体形态与Dream-1已有的经验相差更大。要缩小这类差距,就需要采集更多该机器人自身的数据。
例如,Dexmate使用Sharpa灵巧手进行抓取时,这种机器人形态与模型已有经验存在较大差异,因此需要使用77分钟的机器人数据进行适配。
对于YAM机器人,团队为同一任务换用了柔顺夹爪和一个经过改装的刀形夹爪,并使用98分钟的数据完成适配。
在FaaS测试阶段合作的12款机器人中,有10款在微调后取得了更高的语言指令跟随得分。
经过单次适配后,模型的表现仍然优于零样本运行。这说明,零样本泛化与完全适配之间依然存在差距。
在收费方面,Dream-1的运行价格为每小时3美元(约合人民币20元),Dream-1-flash则为每小时2美元(约合人民币13元)。
模型每次调用会返回一段持续1.6秒的动作序列。因此,运行一小时需要调用2250次。
按此计算,Dream-1每个动作的价格约为0.0013美元,Dream-1-flash则约为0.0009美元。
三、与GPT-6 Astra相比,Dream-1的运行速度则达到其1.7倍
该公司公布了Dream-1在仿真环境中控制不同机器人的测试记录,测试对象包括27种训练期间未接触过的机器人,以及训练时使用的YAM机器人。并且该公司公开了450段未经剪辑的运行视频,覆盖8类任务,其中包括失败案例。
在仿真评估中,该公司对每种机器人进行了297次测试。其中,147次用于评估语言指令跟随能力,涵盖49条指令,每条运行3次;另外150次用于评估未见任务泛化能力,每项任务运行1次。
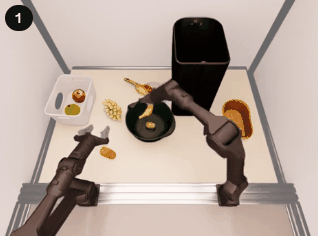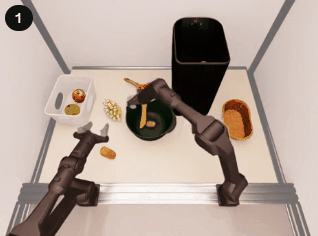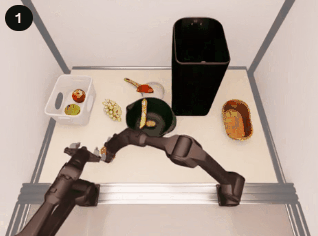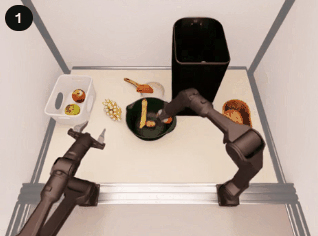
▲仿真测试
测试采用五档评分,分别为0、0.25、0.5、0.75和1分,用于衡量模型完成任务的进度。进度得分是所有测试评分的平均值,而成功率只统计完整完成任务的测试。根据Dream Labs公布的数据,整体进度得分为53%,成功率为19%。
具体来看,语言指令跟随测试的进度得分为61%,成功率为30%;未见任务泛化能力测试的进度得分为45%,成功率为9%。
在未见任务泛化能力测试中,Dream-1 在不同类别的任务上表现出了明显差异。
其中,在拾取与放置任务的表现最好,进度得分达69%,成功率为40%;其次是插入与装配任务,进度得分为58%,成功率24%。
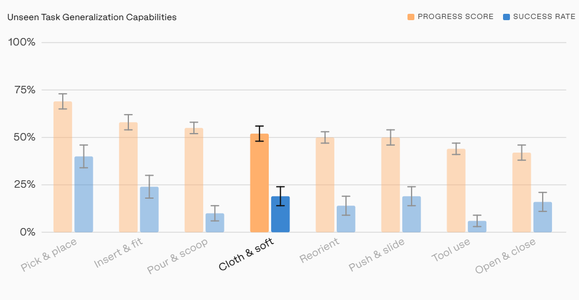
▲不同任务的进度得分和成功率
对于中等难度的任务,模型也展现出一定的泛化能力,如倾倒与舀取任务进度得分为55%,成功率 10%;布料与软体任务中,进度得分为52%,成功率为19%;重新定向任务和推动与滑动任务,两者的进度得分均为50%,成功率分别为14%和19%。
相对而言,工具使用任务和打开与关闭任务对模型挑战最大,其中工具使用任务的进度得分为 44%,成功率仅6%;打开与关闭任务中的进度得分为42%,成功率为16%。
需要注意的是,以上数据均附带标准误差,进度得分的标准误差在±3%至±4%之间,成功率的标准误差在±3%至±6%之间。
此外,在模型发布前,Dream Labs还在Robocurve上进行了评测。
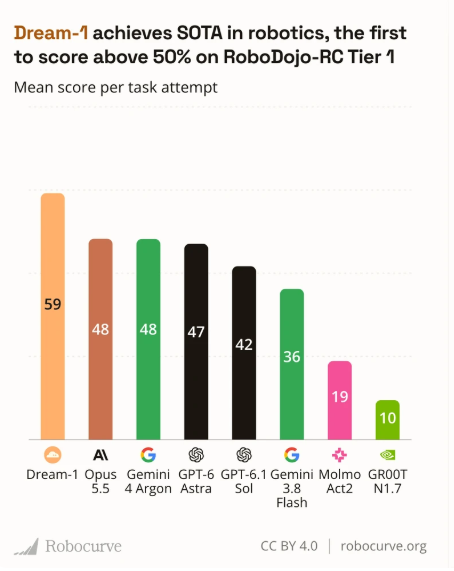
▲Dream-1在机器人领域达到SOTA
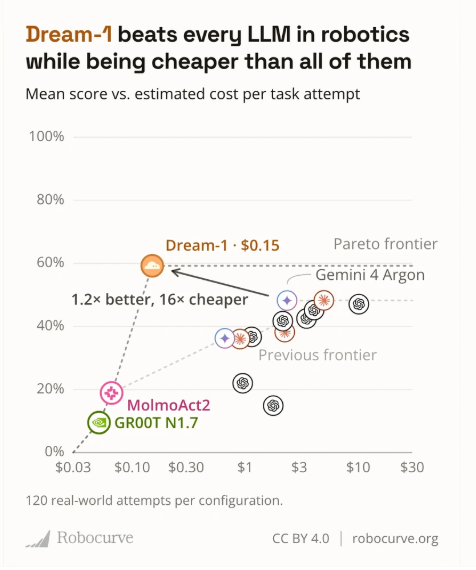
▲Dream-1成本低于Gemini 4 Argon
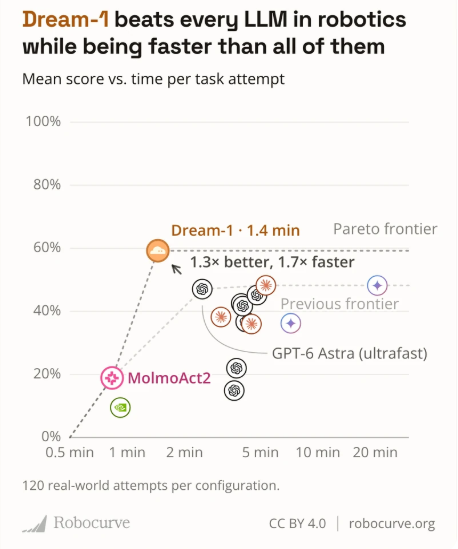
▲Dream-1运行速度比GPT-6 Astra快
上方的评估报告显示,Dream-1在性能、速度和成本方面都具备优势,在机器人控制任务中形成了新的帕累托前沿。(注:指在性能、速度和成本的多重约束下,打破了原有的极限,找到了各项指标更均衡、更优的综合方案)
在RoboDojo-RC Tier 1评测中,Dream-1的得分超过了Opus 5.5和Gemini 4 Argon。Dream-1获得59分,高于此前最佳方案的48分。
在成本上,Dream-1单次任务尝试成本仅需0.15美元,而Gemini 4 Argon需花费近2.4美元,前者仅为后者的十六分之一。
运行速度方面,Dream-1仅用了1.4分钟,相比花费超2分钟的GPT-6 Astra,速度达到了后者的1.7倍。
结语:在解决机器人数据积累难题的路上,通用机器人大脑才刚迈出第一步
机器人行业长期面临一个“先有鸡还是先有蛋”的问题,机器人必须足够实用,用户才愿意购买;但要让机器人变得实用,又需要采集这款机器人自身的数据。而只有当足够多的用户开始使用它时,这些数据才会逐渐积累。
Dream Labs试图从模型上入手,打破这一循环。
通过世界动作模型,Dream Labs的路线是,让同一模型具备跨机器人本体、跨任务和跨场景的泛化能力。对于无法直接完成的任务,再使用少量的机器人数据进行适配。
从目前的表现来看,Dream-1的能力仍然主要集中在双臂平行夹爪机器人上,同时在零样本泛化上,该模型也存在明显的能力边界。
但Dream Labs此次开放Dream API,也是在尝试验证这条路径能否真正走向实际应用。
“特别声明:以上作品内容(包括在内的视频、图片或音频)为凤凰网旗下自媒体平台“大风号”用户上传并发布,本平台仅提供信息存储空间服务。
Notice: The content above (including the videos, pictures and audios if any) is uploaded and posted by the user of Dafeng Hao, which is a social media platform and merely provides information storage space services.”