六项成绩超越GPT-6 Astra,上海独角兽发布9B具身模型



机器人前瞻(公众号:robot_pro)
作者 | 周加琦
编辑 | 漠影
机器人前瞻10月19日报道,今天,大晓机器人发布全新视觉空间锚定增强型具身模型ACE-Brain-0.6。
ACE-Brain-0.6不仅包含感知、规划、行动、评估与进化的统一认知闭环,还更进一步强调Grounding能力。通过规模化、多样化、可验证的空间监督数据,提升该模型在目标识别、空间定位与交互锚定等方面的能力,增强其对复杂空间关系的理解与具身交互能力。
在八项Grounding评测中,ACE-Brain-0.6六项成绩超越GPT-6 Astra;七项公开基准平均得分74.53分,领先GPT-6 Astra的73.68分。
一、9B模型实现精准定位与交互理解
机器人要完成真实操作,不仅需要理解任务,还要准确识别目标物体、判断空间关系,确定具体的交互位置。
例如,机器人接到拿起杯子的指令后,需要从场景中找到对应物体;当画面存在多个相似目标时,还需要根据颜色、位置等条件进行区分,并判断具体抓取哪个地方。
ACE-Brain-0.6重点强化的视觉空间锚定能力,让模型将语言指令与场景中的物体、位置及交互区域准确对应。
具体来看,该模型主要覆盖四类能力:
一是目标识别,根据语言描述定位指定物体,区分场景中的不同目标;二是视觉计数,识别并统计画面中符合条件的物体数量。
三是空间定位,理解物体之间的相对位置关系,例如判断某个杯子的左侧区域;四是交互定位,结合物体结构与功能,确定适合抓取、接触或操作的位置。例如,在厨房场景中识别锅柄,定位机器人可以抓取的区域。
在技术架构上,ACE-Brain-0.6基于Qwen3.5-9B模型构建,通过空间感知数据进行监督微调,重点训练模型输出与目标位置、空间关系及交互区域有关的信息。
二、平均得分74.53,八项评测六项超越GPT-6 Astra
为了验证ACE-Brain-0.6的空间感知能力,大晓机器人选取了八项Grounding评测,将其与GPT-6 Astra、Claude Opus 5.5及多款开源模型进行对比。这些评测覆盖目标指代、视觉计数、空间定位、物体功能理解与交互区域预测等不同能力维度。
结果显示,ACE-Brain-0.6在八项测试中,有六项超过GPT-6 Astra。
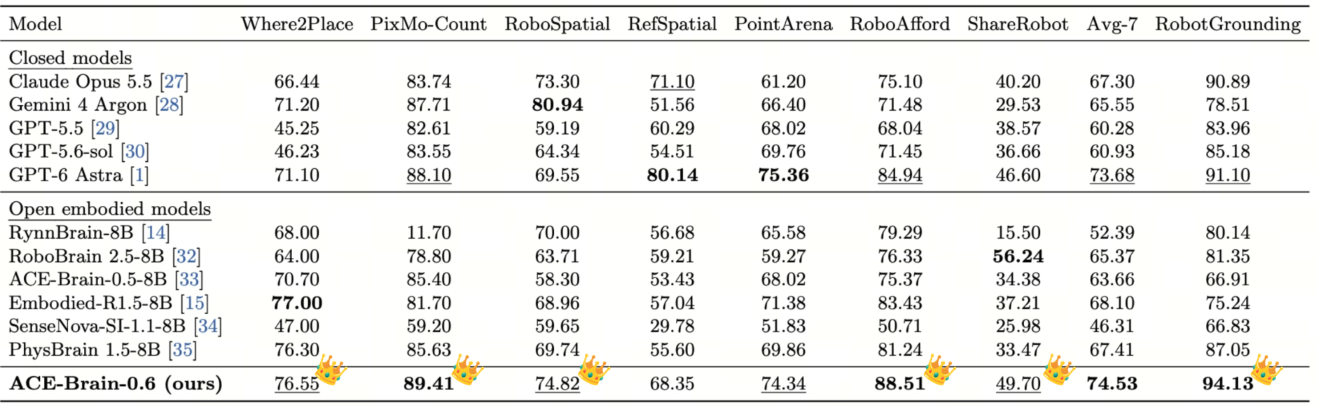
其中,在Where2Place评测中,ACE-Brain-0.6获得76.55分,GPT-6 Astra为71.10分;在RoboSpatial评测中,两者分别获得74.82分和69.55分。
在侧重物体功能与操作区域理解的RoboAfford评测中,ACE-Brain-0.6取得88.51分,高于GPT-6 Astra的84.94分。
其他三项领先的评测分别为PixMo-Count、ShareRobot和RobotGrounding,ACE-Brain-0.6分别获得89.41分、49.70分和94.13分,对应GPT-6 Astra的成绩为88.10分、46.60分和91.10分。
在七项公开基准测试中,ACE-Brain-0.6平均得分为74.53分,GPT-6 Astra为73.68分,前者高出0.85分。
除了公开评测,大晓机器人还构建了一套面向机器人真实场景的RobotGrounding测试集。该测试集包含2591道问题,涉及14类任务,涵盖目标定位、小物体识别、多实例计数、目标缺失判断以及跨相机视角对应等能力。
最终,ACE-Brain-0.6取得94.13分,领先GPT-6 Astra约3.03分。
此外,ACE-Brain-0.6还与Google Gemini 4 Argon、Anthropic Claude Opus 5.5,以及阿里巴巴达摩院、北京智源研究院等机构的相关模型进行了比较。整体来看,ACE-Brain-0.6在多项空间定位与交互区域理解测试中取得领先优势。
三、整合30余个开源机器人数据家族,构建百万级空间监督数据
ACE-Brain-0.6此次能力提升的关键,在于通过扩大训练数据规模、丰富数据类型,强化模型的空间感知能力。
在数据方面,大晓机器人整合了30余个开源机器人数据家族及私有Ego数据,融合人类第一视角交互、物体与部件密集标注及三维空间数据,建立了一套自动化数据处理流程。
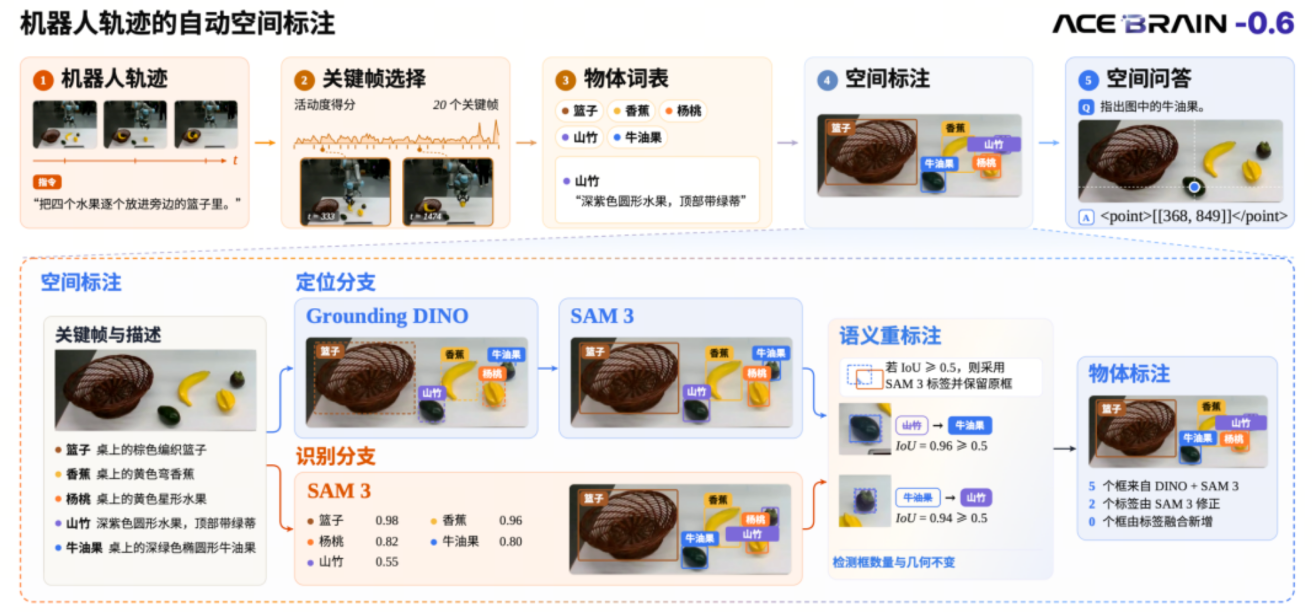
针对机器人操作视频,团队根据夹爪状态与动作幅度筛选关键帧,再利用Grounding DINO、SAM 3等视觉工具完成物体定位和区域标注,进一步生成目标识别、视觉计数、空间关系及交互位置等多类型问答数据。
同时,团队通过标注校验、答案均衡及评测数据排除等机制,提高训练数据质量。最终,团队构建了约百万条训练样本,包含94万张不同图像和270万组问答对。
在模型训练方面,ACE-Brain-0.6基于Qwen3.5-9B,冻结视觉编码器,对语言模型参数进行监督微调。
为了验证数据规模对模型能力的影响,团队还开展了对照实验。在保持模型架构和训练方法不变的情况下,训练数据从26万条增加至百万条,七项公开评测平均得分由69.3分提升至74.5分。实验显示,数据规模每翻倍,综合得分平均提高约2.4分。不过,单纯增加已有类型的数据,成绩提升不足1分。
这表明,除数据规模外,增加场景、空间关系及监督任务的多样性,同样是提升模型空间感知能力的重要因素。
结语:强化空间理解,让机器人更精准地感知物理世界
精准的空间感知是机器人理解任务、完成操作的重要基础。如何让模型准确识别目标、理解空间关系,并找到合适的交互位置,仍是提升机器人操作能力需要解决的问题。
此次ACE-Brain-0.6通过扩大高质量空间监督数据的规模与多样性,在不增加模型参数规模的情况下,提升了多项空间感知任务的表现,也为具身模型的能力提升提供了新案例。
未来,这些能力能否进一步转化为实际场景中的操作精度、成功率及泛化能力,仍需要更多的真机验证。
“特别声明:以上作品内容(包括在内的视频、图片或音频)为凤凰网旗下自媒体平台“大风号”用户上传并发布,本平台仅提供信息存储空间服务。
Notice: The content above (including the videos, pictures and audios if any) is uploaded and posted by the user of Dafeng Hao, which is a social media platform and merely provides information storage space services.”