全球首次!杭州具身黑马比肩Figure,全身协同自主叠衣
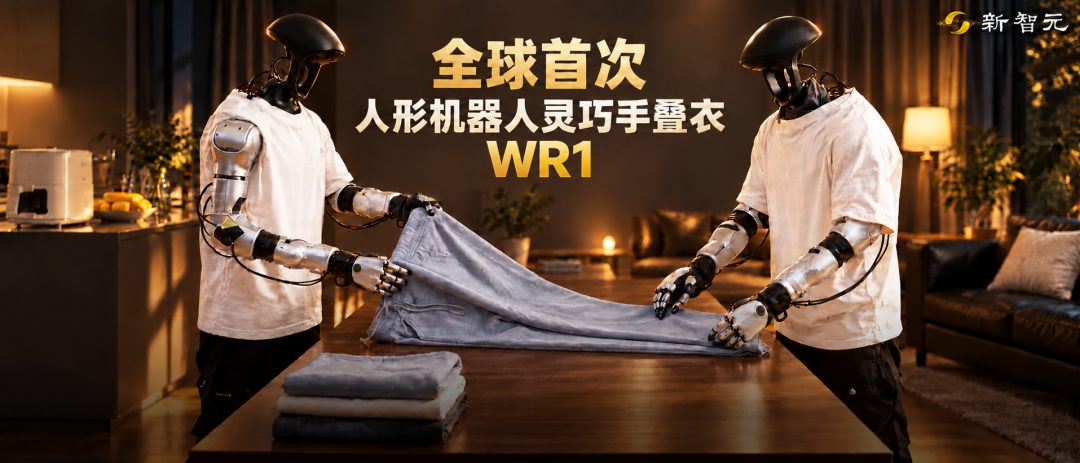
让机器人做家务,是具身智能领域公认的高门槛场景。
难在哪?
家庭环境是为人类设计的,机器人要弯腰、下蹲、转身,去适应人的空间,并且家务对象大多是柔性物体,形态随每一次拉扯而改变。
更关键的是,真实家务从来不是单点动作,而是一条环环相扣的任务链。
从冰箱到灶台,从沙发到床铺,任何一处停顿、断裂或失稳,整段任务就要重来。
这也是为什么,此前不少人形机器人公开演示大多停留在「抓起一个杯子」「叠好一块毛巾」这类单点技能上。
一旦任务环节拉长、作业场景发生切换,整套动作的连续性与稳定性便难以为继。
西湖机器人全新升级通用大脑WR1多项关键能力实现对标甚至超越海外标杆,直面真实家庭复杂家务硬核挑战。
WR1采用全球首创的通用大小脑双预训练系统架构,把多模态任务理解与全身控制深度耦合。
WR1融合世界模型(WM)和视觉-语言-动作模型(VLA),依据视觉观察和语言指令,统一输出包含身体移动、全身姿态、灵巧手操作的完整动作序列;全身控制,交由原创自研的全球首个通用动作大模型GAE完成高速稳定执行。
折衣、下厨、整理客厅
WR1的连贯家务演示
进入真实家庭,机器人遇到的对手往往不是方方正正的刚性物品,而是软塌塌、会变形的衣物。
衣物操作的经典难点在于对象状态持续变化:拉扯改变布料形状,晾衣架晃动带来位置偏移,协作对象的动作也会影响衣物的展开状态。
WR1的第一段演示,正是瞄准柔性衣物操作这一高壁垒课题。
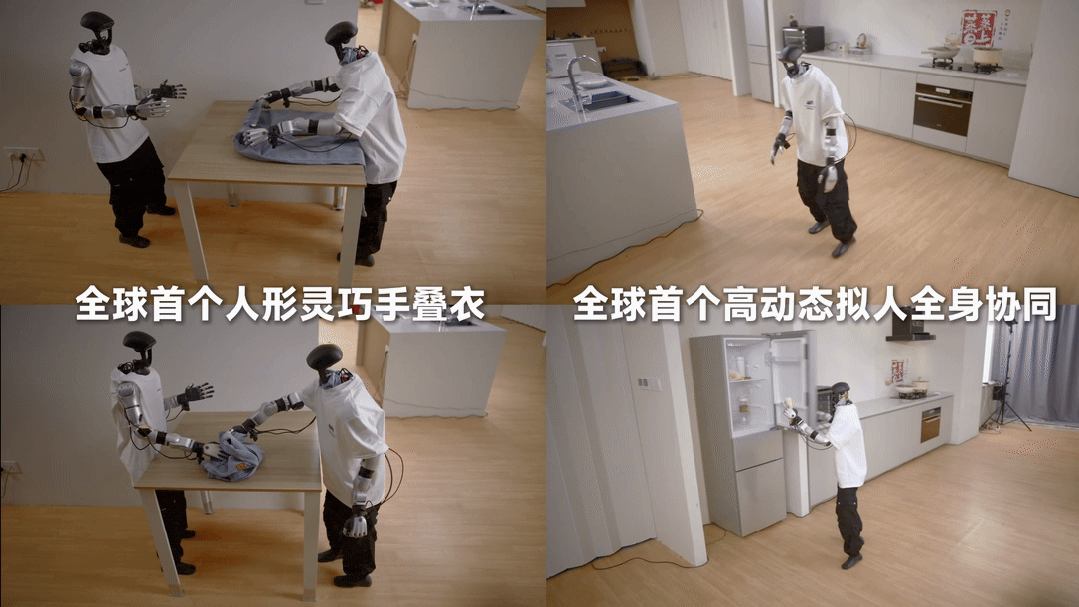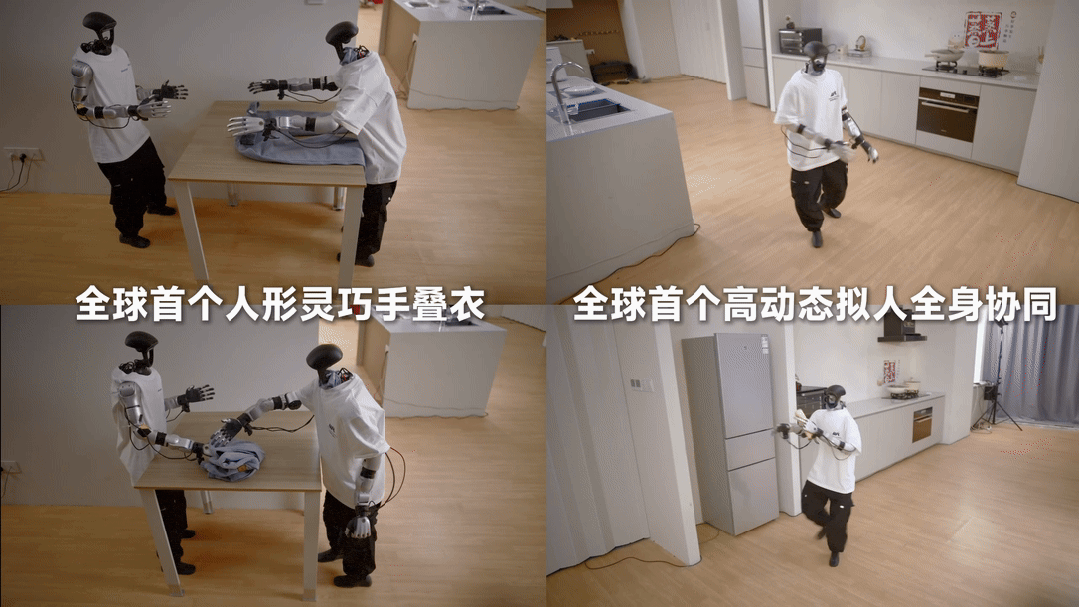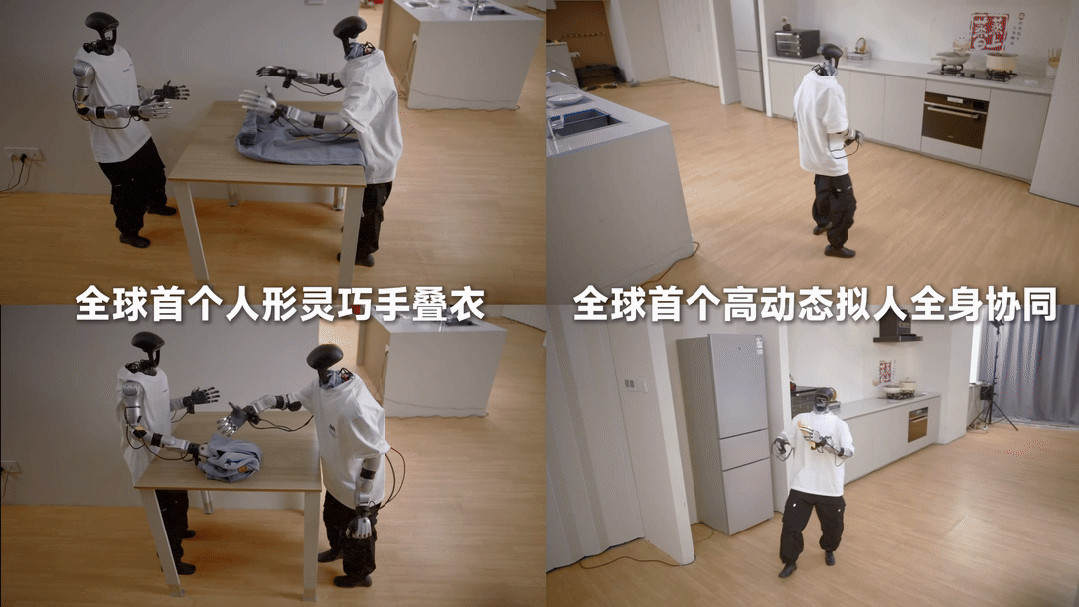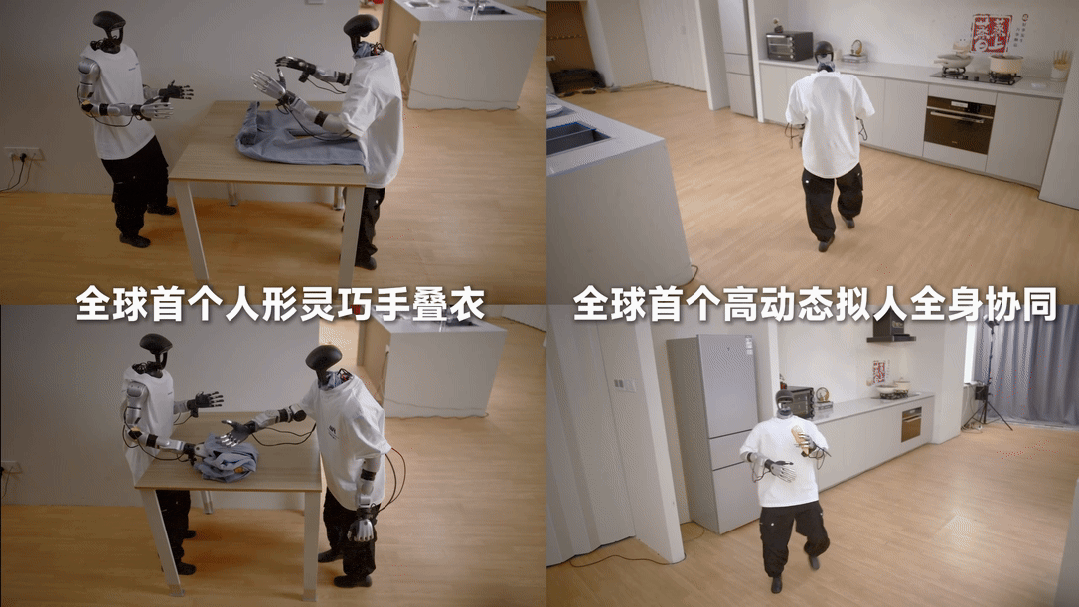
演示中,WR1先从晾衣架上取下长裤,像人一样将裤子搭在手臂上承托。
取衣过程中,晾衣架随之晃动,架上两件T恤的位置左右偏移,机器人持续观察、实时调整,依然稳定完成取衣。
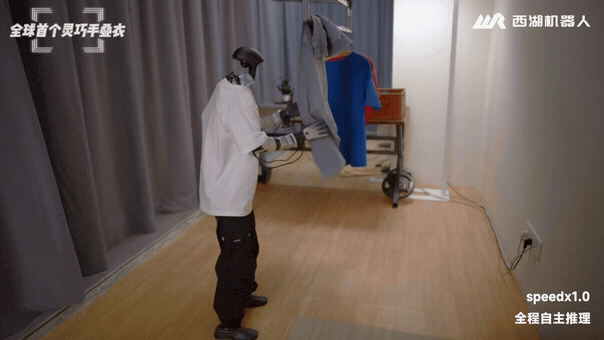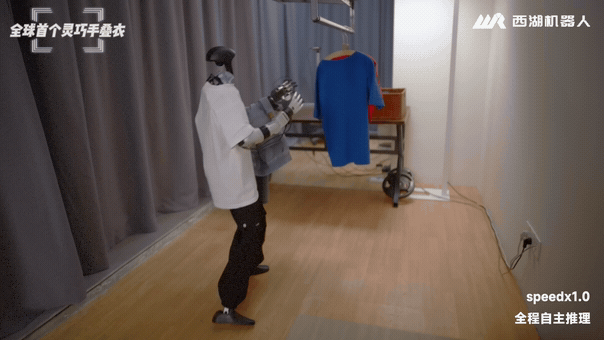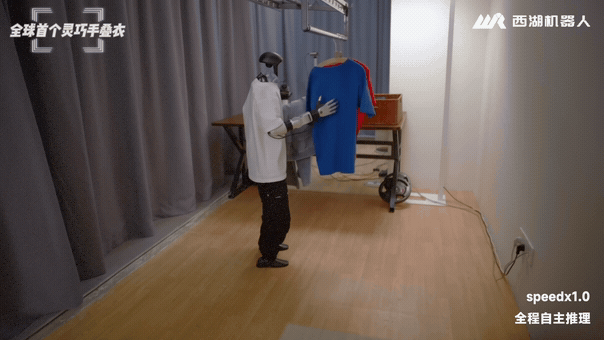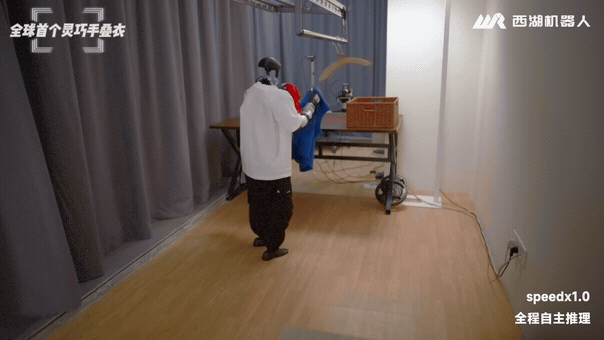
随后,它将T恤抛送给机械臂,机械臂自主识别衣物、开始折叠;人形机器人则转身把长裤铺展到桌面,与另一台人形机器人协同折叠。
两台机器人一边关注对方的动作,一边根据长裤的实时状态调整配合,把取衣、承托、转移、展开、折叠串成了一段连续操作。
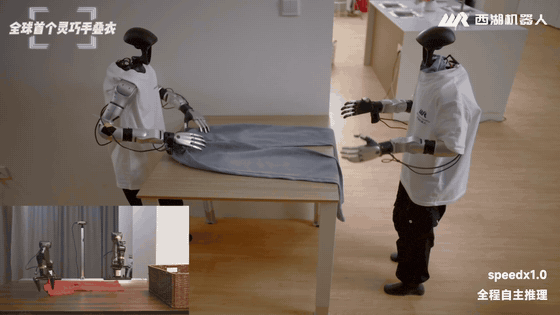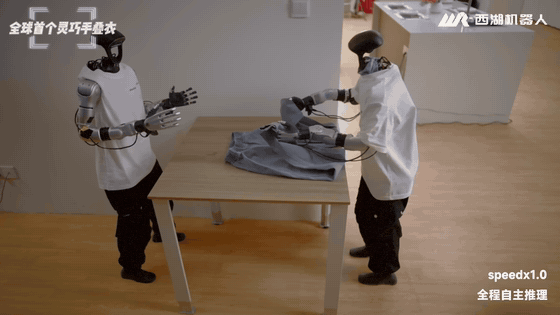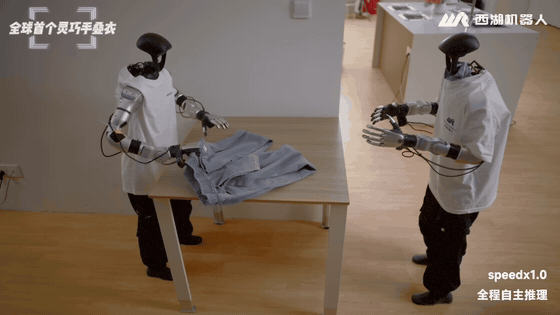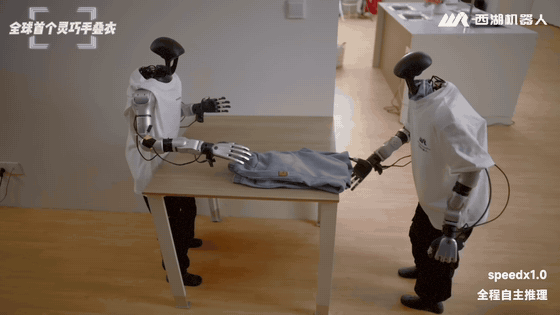
其中,人形机器人灵巧手自主折叠衣物属于全球首个演示案例,技术难度显著高于目前业界常见的折叠毛巾、浴巾等规整织物。
Figure过往公开演示更多集中于规整物品操作、被子铺展、简单织物整理,尚未展示对抗外部扰动下的衣物取放、双机协同折叠这类高难度柔性任务。
WR1需要持续抵消晾衣架晃动、布料形变、双机协同带来的多重扰动,在柔性动态物体处理能力上实现对Helix方案的超越。
如果说灵巧手折衣考验的是「手上的功夫」,第二段演示考验的就是「全局调度与长程任务处理能力」。
WR1先经过较大范围移动,准确抵达冰箱前,开门取出玉米;随后以流畅快速的U型转弯来到空气炸锅前,调整站位,握住把手拉出炸篮,将玉米放入。
接下来,它下蹲握住收纳筐把手,把沙发和茶几上的玩偶顺势拨入筐中,再走到床前整理被子。
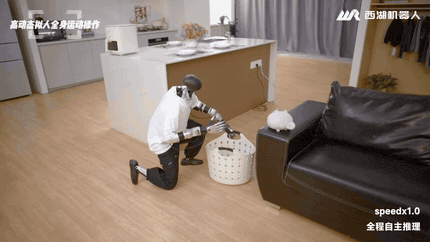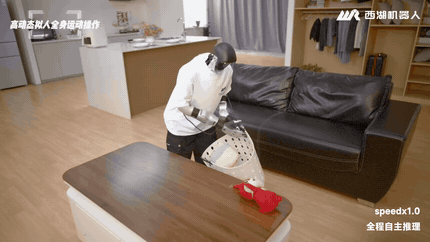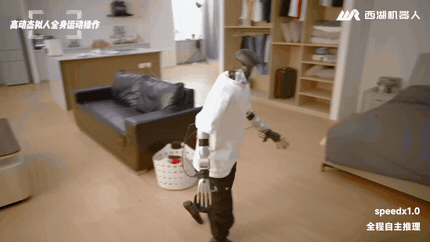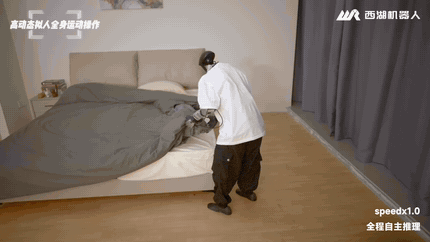
一条任务链,跨越厨房、客厅、卧室三个家居区域,全程连贯执行,没有中断。
整套流程无需中途人工复位、无需分段下发指令,一次性跑完多场景复合家务任务。
不停顿、不卡壳
撑起做家务的三项核心底层能力
流畅只是观感,拆解这两段演示,真正决定成败的,是三项底层能力的协同——柔性物体泛化、跨场景长程任务执行、流畅的运动操作一体化。
三者分别对应家庭场景的三个核心挑战:对象形态不可控、任务链条长且跨域、动作衔接要求高。
柔性物体泛化,是三项能力里首先直面家庭环境的一项。
衣物堪称形态持续变化的典型对象:位置、布料状态与协作姿态随时在变,WR1在操作过程中保持观察、实时调整,将任务复杂度从单次抓取与平面折叠,拓展到动态扰动下的连续衣物整理与双机协作。
面对形变、外力扰动,机器人不会因为物体状态偏离预设就直接任务失败,能够临场调整策略。
跨场景长程任务执行的难度更进一层。
对象、方向、站位、身体高度都在变,任务却不能断。
机器人既要完成每个环节,又要守住任务顺序与动作衔接。长链路任务中,单步成功率再高,步骤一多整体成功率就会快速衰减,这也是人形机器人行业共同的痛点。
WR1展现的,正是不同空间、不同对象、不同操作之间的连贯转换。长程执行的价值,就藏在这些环节衔接处。
而把这一切串成「一镜到底」观感的,是WR1的高动态能力——流畅的运动操作一体化。
人形机器人手持玉米转弯靠近空气炸锅,下蹲提筐后收纳不同高度的玩偶,承托长裤转身铺展到桌面,一套动作下来,身体移动、姿态调整与手部操作始终紧密咬合,脚步、躯干与双手围绕同一操作目标协调联动,衔接处的停顿与突变在机制层面被压到最低。
怎么想、怎么动
答案是「贯通」
三项能力从哪里来?
拆开WR1的系统架构,答案落在通用大脑与全身运动操作的分工,以及一个容易被忽视的关键词——贯通。
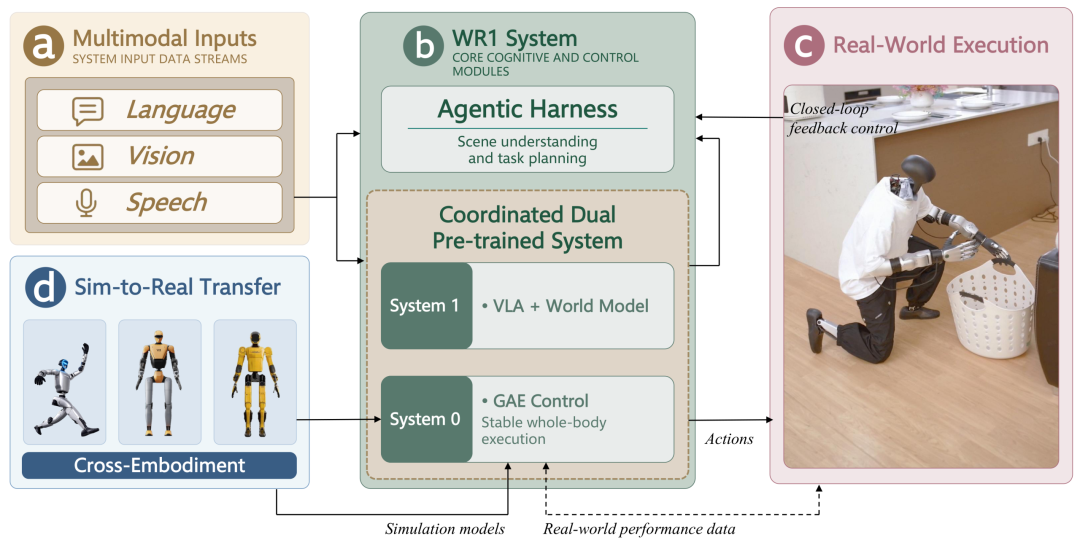
WR1系统架构:任务管理模块组织任务,VLA与世界模型协同生成动作,GAE负责全身控制。
通用大脑侧,WR1结合多视角视觉观察与自身状态,在同一段动作序列中统一生成移动、姿态与手部操作指令,由任务管理模块负责组织指令与任务流程。
脚步、躯干与双手不再各自为政,身体部位率先实现贯通。
为了保证长程任务中的动作一致性,WR1引入长短时运动状态回顾机制,让模型识别身体当前所处的运动阶段,为后续动作生成上下文。
实时动作分块机制则在生成下一段动作时,把正在执行的轨迹纳入考量,机器人继续运动的同时,模型已在准备后续动作,从机制上减少动作更新带来的停顿与突变。前后动作在时间轴上首尾相接,实现时间维度上的动作贯通。
运动侧,GAE承担全身动作跟踪与平衡控制。
它通过大规模、多来源的人体运动数据和两阶段训练,覆盖行走、转身、下蹲、伸展等动作,为跨区域、跨高度操作提供统一的执行基础。
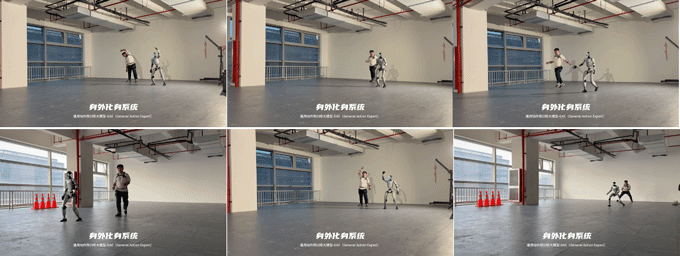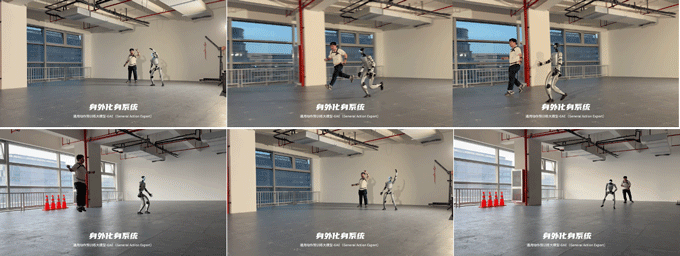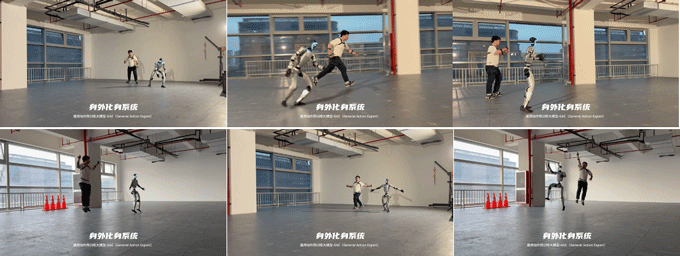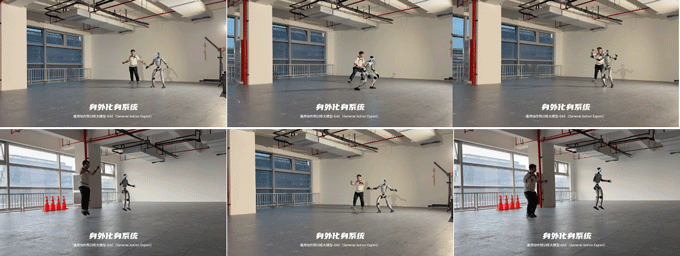
全身动作跟踪演示:人员与机器人同步完成俯身、转向、抬腿、跳跃等动作。
同时,可调节的前瞻机制负责补偿执行延迟。
在WR1中,这一机制针对动作缓冲后剩余的延迟进行校准,与动作衔接机制共同保障执行的连贯,让通用大脑意图与硬件执行无时差对齐,意图与执行实现贯通。
而真正让WR1的路线与众不同的,是端到端的贯通。
GAE同时承担示范采集与自主执行两个阶段的底层控制,训练示范与自主执行共享同一套控制基础,从根源上压缩了学习与执行之间的落差。
「想清楚」与「动起来」在同一条链路上贯通,这正是WR1能把长程家务做连贯的底层原因。
从动态衣物整理到跨区域家务,WR1把任务理解、环境反馈与全身控制贯通成一条完整链路。
本次一镜到底连贯家务演示,也让人形机器人真正走进普通家庭,又近了一步。
深耕通用大脑
全栈布局人形机器人
西湖机器人科技(杭州)有限公司,是西湖大学人工智能与机器人领域首个成果转化项目。
公司坚持通用大脑+人形全身小脑+自研人形本体三位一体全栈自研路线,聚焦人形机器人通用基础模型研发,核心目标打通任务理解与全身运动控制,面向家庭服务、工业以及特种作业场景打造人形机器人通用大脑。
团队致力于推动人形机器人摆脱实验室单点演示瓶颈,实现真实生产生活环境下长链路、高扰动场景的连续自主作业。
创始人王东林为国家科技创新2030重大项目首席科学家、西湖大学终身教授、人工智能系副主任,深耕机器人学习领域,是国内具身智能与机器人学习领域的领军人物;联合创始人张岳,为西湖大学终身教授、工学院副院长、国际知名自然语言处理领域专家。
公司研发团队汇集来自全球顶尖高校与产业的科研、工程人才,目前已完成多轮数亿元级别融资,持续推进人形机器人通用大脑的迭代落地。
走进家庭只是开始,走向千行百业、服务千家万户,才是西湖机器人真正的远方。
扎根肥沃的产学研土壤,未来,西湖机器人将继续依托三位一体全栈自研路线,让人形机器人走进家庭陪护、工业制造、特种作业等更广阔的场景,加速实现具身智能GPT时刻。