华为全联接大会:谋先飞联合华为发布具身智能仿真基座解决方案
近日,第十一届华为全联接大会(HUAWEI CONNECT 2026)在上海世博展览馆及世博中心召开圆满举办。启幕首日,北京谋先飞技术有限公司(以下简称“谋先飞”)与华为联合发布具身智能仿真基座解决方案。该方案以谋先飞 MotrixSim 物理仿真引擎与 MotrixLab 训练平台为核心,打造“仿真→强化学习训练→真机部署”全流程方案,标志着中国具身智能仿真训练基础设施从技术验证走向产业落地。
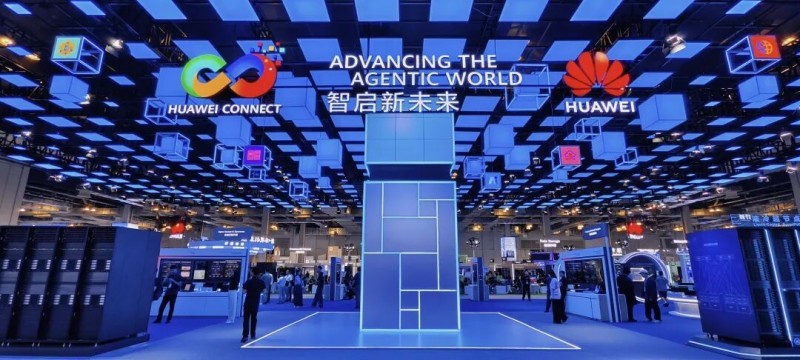
华为全联接大会现场
此次合作依托华为在 ICT、算力、云底座等领域的长期积累。华为生态覆盖联接、计算、云、数字能源、智能汽车与终端等关键产业,服务170多个国家和地区的9800多家伙伴,共创26000多个行业方案,加之鲲鹏、昇腾、鸿蒙生态持续扩张,为具身智能仿真训练提供了从芯片到云端的全栈支撑。
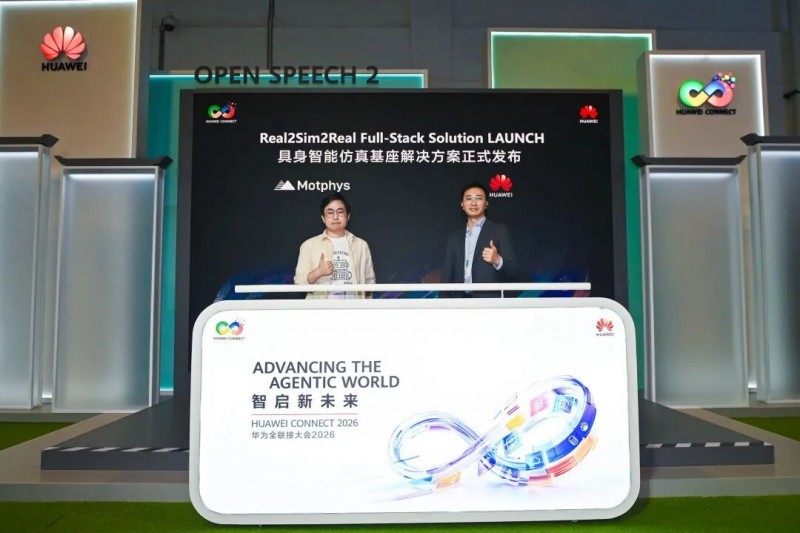
谋先飞联合华为发布具身智能仿真基座解决方案
具身智能的“仿真关”,正在成为行业共识
2026年上半年,具身智能产业正在经历一次关键转向:从单点技术突破,走向政策标准、产业资本、模型能力与场景应用的多线共振。行业关注的焦点,也从“能不能做出来”转向“能不能用起来”。
这一转向,让一个更深层的瓶颈浮出水面——仿真。
当机器人走出实验室、进入真实场景,决定其能否规模化落地的,不单衡量本体形态、模型参数,而是看能否构建一个可大规模试错、可持续产生监督信号、并与真实世界闭环校准的训练环境。在此过程中,仿真,正在从技术工具演变为产业基础设施。
一个越来越清晰的判断是:谁先跨过这道仿真门槛,谁就掌握了具身智能商业化、规模化的钥匙。
谋先飞首席架构师孙家琦受邀出席专题活动,并发表《打造具身智能仿真训练全链路基础设施》主题演讲。他表示:“行业正在形成共识——具身智能的瓶颈,不在本体,也不在模型,而在训练基础设施。机器人不缺 Demo,缺的是能大规模试错、可持续产生监督信号、并与真实世界闭环校准的训练环境。具身智能缺的不只是更大的模型和更多的数据,更是一套能把现实经验转化为物理状态、人类行为转化为机器人能力的基础设施。谋先飞做的事情,就是在底层补上 Real2Sim 和仿真精度这两个短板,围绕 Real2Sim2Real 路径,构建从物理仿真引擎 MotrixSim、训练框架 MotrixLab 到数据引擎 MotrixGen 的全链路闭环,让机器人在虚拟世界里练成,在真实世界里生效。”
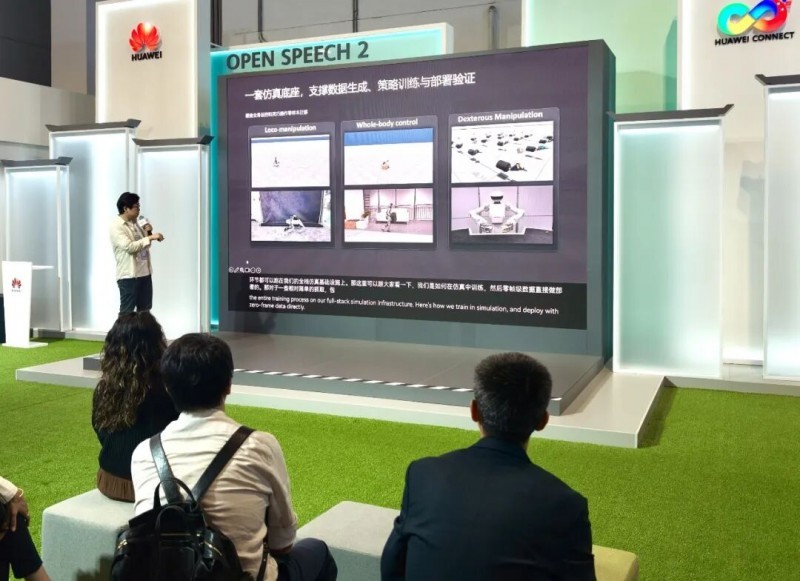
谋先飞首席架构师孙家琦发表主旨分享
随着具身智能从技术突破期进入产业落地期,行业越往规模化走,仿真作为基础设施的价值就越清晰,也越需要被重新定义。
全栈自研仿真基座,打通 Real2Sim2Real 全链路
“谋先飞以自研物理仿真引擎 MotrixSim 为底座,构建了覆盖数据生成、策略训练与真机部署的全链路基础设施。”发布会现场孙家琦介绍,MotrixSim在精细操作类任务上优势明显——机械臂抓取、灵巧手插拔零件这类需要精确控制接触力的场景,仿真精度直接决定训练效果。他举例说,抽屉抽拉时的阻力变化、冰箱门开关的力矩大小、线缆插拔时的摩擦力,都是影响机器人交互表现的重要物理特性。围绕这些特性,综合利用真实物体的物理测量、知识库信息和视频数据,为仿真资产赋予物理参数与交互特征,孙家琦把这套方法称为“数据驱动的资产生成”。
这套方法的重点在于覆盖真实世界中物理参数的合理分布。首先,对于接触力敏感的精细操作任务后训练,可以通过针对性的实测与校准,提高关键交互的仿真精度;其次,面向大规模预训练和评测,能够结合多种数据来源,构建具有合理物理特性、覆盖不同交互条件的多样化资产,让机器人在可交互探索的训练中得到丰富且持续变化的反馈,使其适应性更强,更聪明。
这些能力已经通过多个案例得到验证。谋先飞展示的机械臂抓取、灵巧手操作、机器狗行走等任务,均实现了零真机数据训练——在仿真中完成训练后,直接迁移到真机上运行。孙家琦透露,一个机器狗的基础行走策略,在笔记本电脑上仅用12秒就完成了训练。“仿真平台需要从单次训练工具升级为训练中枢,连接数据生成、数据对齐增广模态补全、策略训练、能力评测、真机部署和误差回流,形成 Real→Sim→Real 闭环,而谋先飞正在构建这一核心能力。”孙家琦表示。
三者协同,形成完整的 Real2Sim2Real 闭环:真实物理参数进入仿真,机器人在虚拟环境中训练,策略零样本迁移至真机验证,误差回流持续校准仿真环境。谋先飞是国内完成全算力平台全面适配的物理仿真引擎厂商,已完成鲲鹏处理器全面适配认证及昇腾处理器适配,携手华为打通从芯片到引擎到应用的全链路自主创新。
纳入华为生态伙伴,仿真基座获产业级背书
具身智能仿真平台的工程化落地,高度依赖底层算力生态的软硬协同能力。物理仿真引擎作为机器人训练数据生成与策略验证的核心基础组件,其平台适配深度直接决定了训练任务在信息技术应用与创新算力栈上的可部署性。在此背景下,谋先飞携手华为鲲鹏,以 MotrixSim 仿真引擎 v0.6.0 为对象,完成了覆盖代码构建、流水线集成、性能调优与商用版本发布的全流程联合技术验证,并于今年4月3日同日获颁Kunpeng COMPATIBLE 兼容性认证与 Kunpeng NATIVE 同辕开发技术认证。
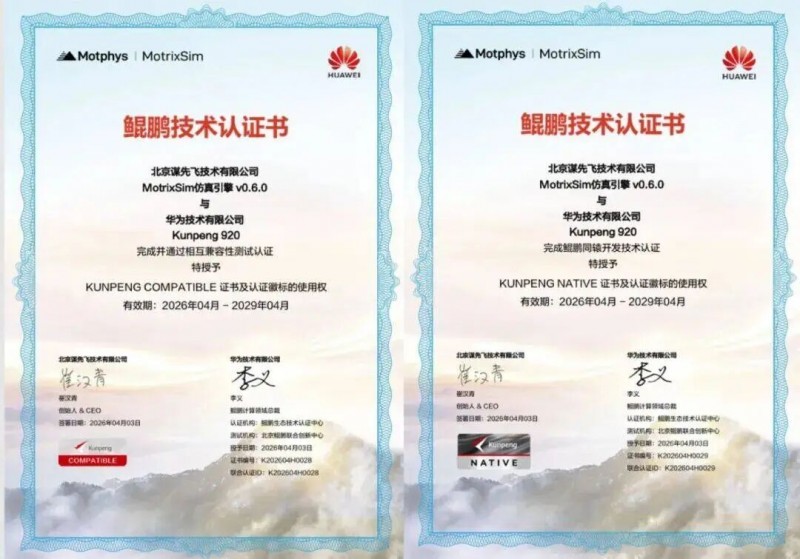
在具身智能训练场景中,仿真器承担着大规模并行环境生成、物理交互数据采集与策略迭代验证等核心任务,对底层计算平台的兼容性、构建一致性与持续集成能力均有严格要求。鲲鹏平台通过提供完善的同源开发工具链生态,包括鲲鹏 DevKit 与一系列构建调优工具,支持合作伙伴以"一套代码 + 一条流水线"的方式实现跨平台版本的持续构建与同步发布,从而降低软件产品向鲲鹏生态迁移与维护的工程成本。
值得一提的是,MotrixSim 是谋先飞自主研发的通用物理仿真引擎,不依赖任何外部物理库。这一技术选型在平台适配层面具有直接的工程意义。Rust 编译器后端基于 LLVM,对 AArch64 指令集提供原生支持,同一份源码可直接面向鲲鹏平台完成编译构建,无需在架构层引入额外的兼容抽象层。由于物理求解器各核心模块均由谋先飞自主掌控,针对鲲鹏平台多核并发特性所进行的数据布局调整与调度策略优化,可直接作用于引擎内部实现,而不受上游第三方库发布节奏的制约。
与此同时,谋先飞对 MotrixSim 在鲲鹏平台进行了系统性调优测试:同口径配置下吞吐量较原有架构基准提升103.3%,最优瞬时配置达362,202 steps/s(提升207.6%),稳态长时序配置保持345,335 steps/s(提升193.2%),充分验证了鲲鹏平台面向大规模机器人训练场景的优异性能。
此次解决方案的正式发布,是对谋先飞技术实力与生态卡位能力的双重确认。从武汉全国首家虚实一体具身智能实训基地落地,到 RSS 2026学术成果发表,再到鲲鹏双认证与昇腾适配完成,谋先飞已完成从学术验证到产业落地的全链路闭环。目前,谋先飞仿真训练全链路方案已纳入华为生态伙伴方案体系,由 MotrixSim 与 MotrixLab 承担仿真板块,实现从环境构建、策略训练到真机部署的完整闭环。
未来,谋先飞将以与华为联合发布的具身智能仿真基座解决方案为起点,把从芯片到引擎到应用的全链路彻底打通。但这不是一个产品的终点,而是一个产业起点的开始。谋先飞也将持续探索构建一个在技术自主、协同创新与长期商业可持续性之间取得平衡的开源具身智能生态,希望携手更多伙伴,让每一台具身机器人,都跑在中国人自己的训练底座上。
把根扎进物理底层,为具身智能造底座。这条路,谋先飞已经给出了答案。
关于 Motphys
谋先飞技术(Motphys) 是一家专注于全栈自研物理 AGI 基础设施的公司,以自研物理仿真引擎 MotrixSim 为底座,向上贯通 MotrixLab 训练中心与 MotrixGen 数据生成平台,打通“仿真—训练—数据生成"全链路;通过 Real2Sim2Real 闭环与域随机化,让 AI 策略在仿真中练成、零样本迁移至真机,已在人形、四足、灵巧手等多类机器人上得到验证。引擎兼具高物理精度、3–10 倍训练加速与照片级渲染,在加快训练的同时有效收窄虚实差距。相关成果已在机器人顶会 RSS 发表。
依托自研内核、零外部物理库依赖,Motphys 完成鲲鹏、天数智芯、摩尔线程等信创认证全覆盖,并在武汉落地全国首家虚实一体具身智能实训基地。一套国产底座,让 AI 在虚拟里练成、在真实世界生效。
“特别声明:以上作品内容(包括在内的视频、图片或音频)为凤凰网旗下自媒体平台“大风号”用户上传并发布,本平台仅提供信息存储空间服务。
Notice: The content above (including the videos, pictures and audios if any) is uploaded and posted by the user of Dafeng Hao, which is a social media platform and merely provides information storage space services.”