李飞飞学生,又融资超10亿



机器人前瞻(公众号:robot_pro)
作者 | 周加琦
编辑 | 漠影
机器人前瞻9月30日报道,今天,上海通用具身智能企业苏度科技宣布完成新一轮超10亿元融资,本轮融资由上海国投先导、孚腾资本,国泰海通联合领投,道禾长期、东风资产、国开金融、朗玛峰、量图智策等产业及长期资本深度参与,小米等多家老股东继续跟投。
据悉,本轮融资资金将重点用于持续推进全栈技术攻坚与真实产业场景的规模化验证。
此前,该公司已获得来自宁德、阿里、腾讯、蚂蚁、IDG等机构的投资,估值突破20亿美元(约134.08亿元)。
苏度科技成立于2025年,围绕模型、数据、仿真技术、机器人本体及控制系统开展全栈自研,致力于打造可跨任务、跨场景泛化迁移与持续复用的通用物理智能底座。
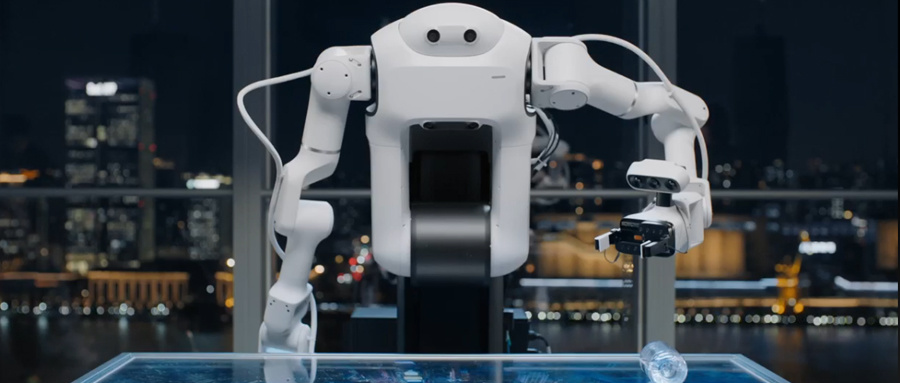
今年4月,该公司正式展示其软硬件自研的机器人系统#Sudo R1,采用3D世界模型与强化学习一体化设计。苏度科技表示,在不使用任务真机数据的前提下,#Sudo R1可实现关键任务接近100%的Zero-shot成功率。
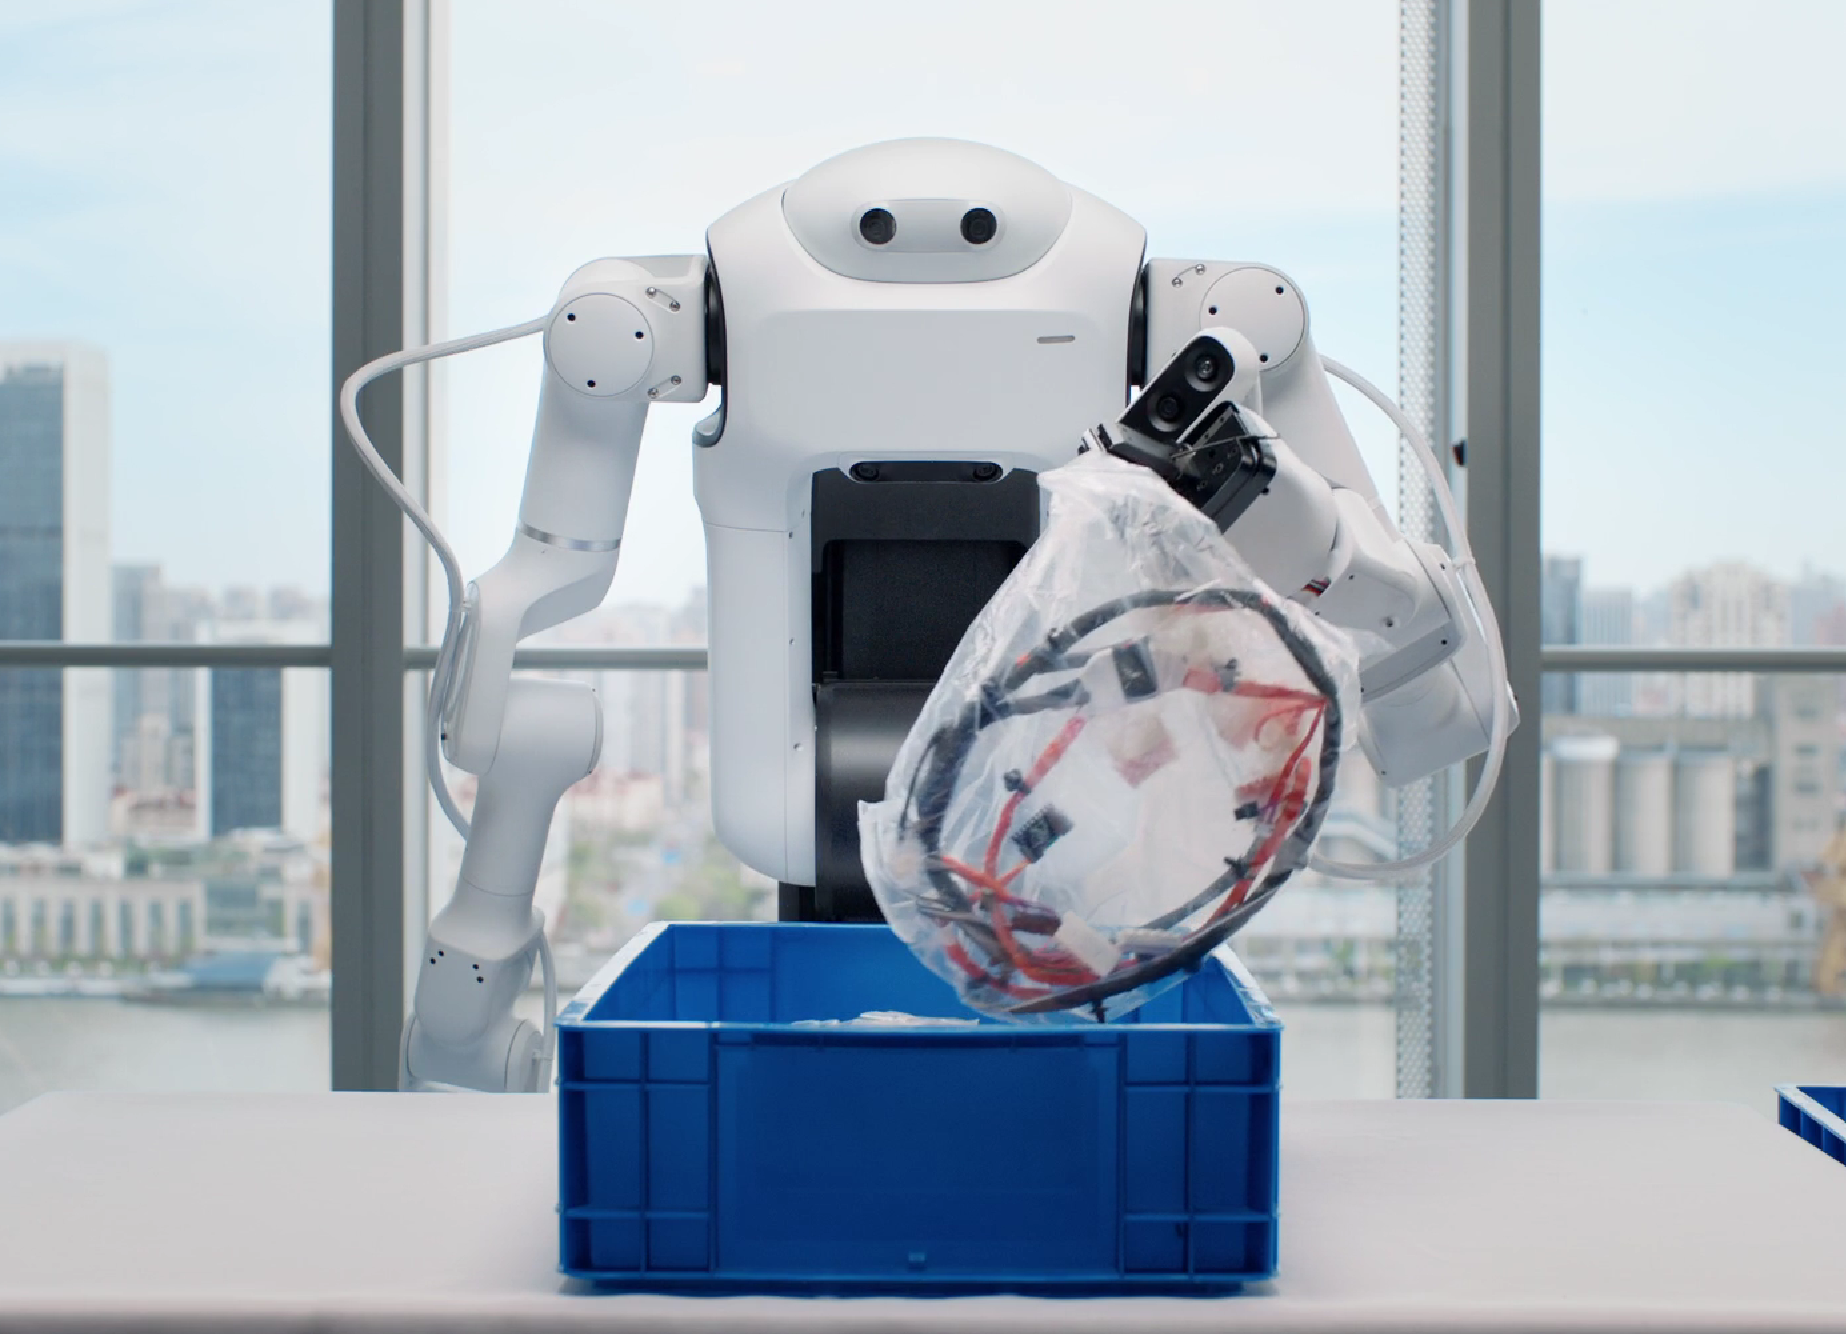
▲机器人系统#Sudo R1操作机器人抓取(来源:苏度科技)
据其技术Blog描述,该系统采用全闭环策略,每个控制步骤都以机器人的最新观测为条件,根据情况自适应调整动作。此外,当机器人遇到周围物体或结构限制可行路径时,#Sudo R1会绕过障碍物、避免碰撞并利用可用空间。
今年7月WAIC上,该公司称#Sudo R1的能力不只是泛化抓取,还扩展到10余项操作技能,包括双手操作、柔性体处理、精密装配等。
苏度科技联合创始人、董事长兼CTO苏昊,拥有斯坦福大学计算机科学博士学位和北京航空航天大学应用数学博士学位,是复旦大学浩清特聘教授、通用物理智能研究院院长。
苏昊于2008年师从李飞飞,参与ImageNet项目;在斯坦福大学读博期间,主导创建ShapeNet数据集和PointNet骨干网络;2018年入职加州大学圣地亚哥分校,推动构建了SAPIEN平台。现在,他聚焦具身智能的评测框架与世界模型的研究,研发了ManiSkill平台和TD-MPC算法。
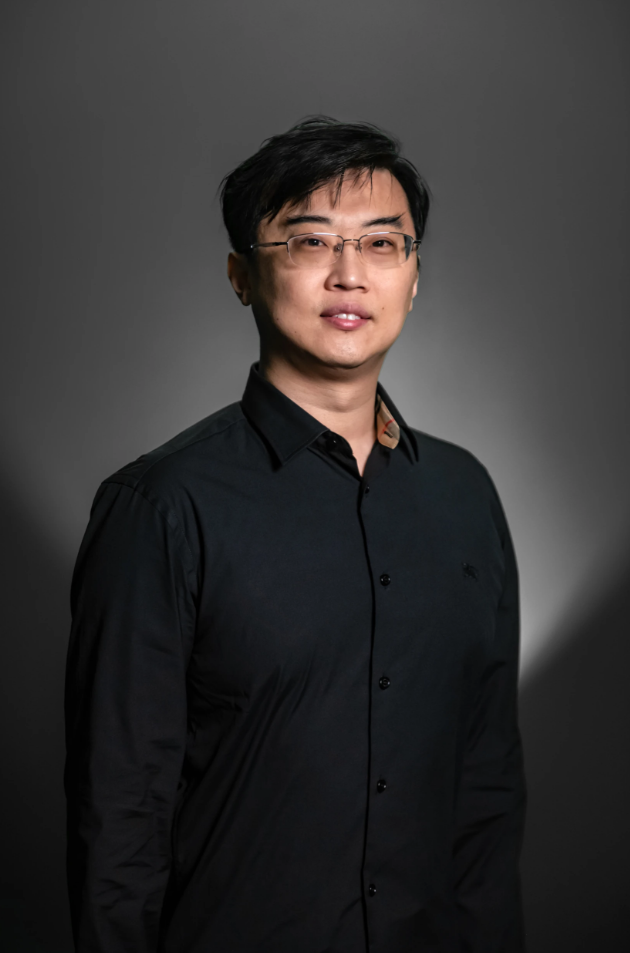
▲苏度科技联合创始人、董事长兼CTO 苏昊(来源:苏昊个人主页)
联合创始人兼CEO韩铮,毕业于北京航空航天大学,曾在微软亚洲研究院从事研究工作,是一位连续创业者。他曾创立智能硬件公司ZEPP,该公司后被华米科技收购。之后,韩铮又参与创办了智能办公平台火箭科技,后续被优客工场收购。苏度科技是他第三次创业。
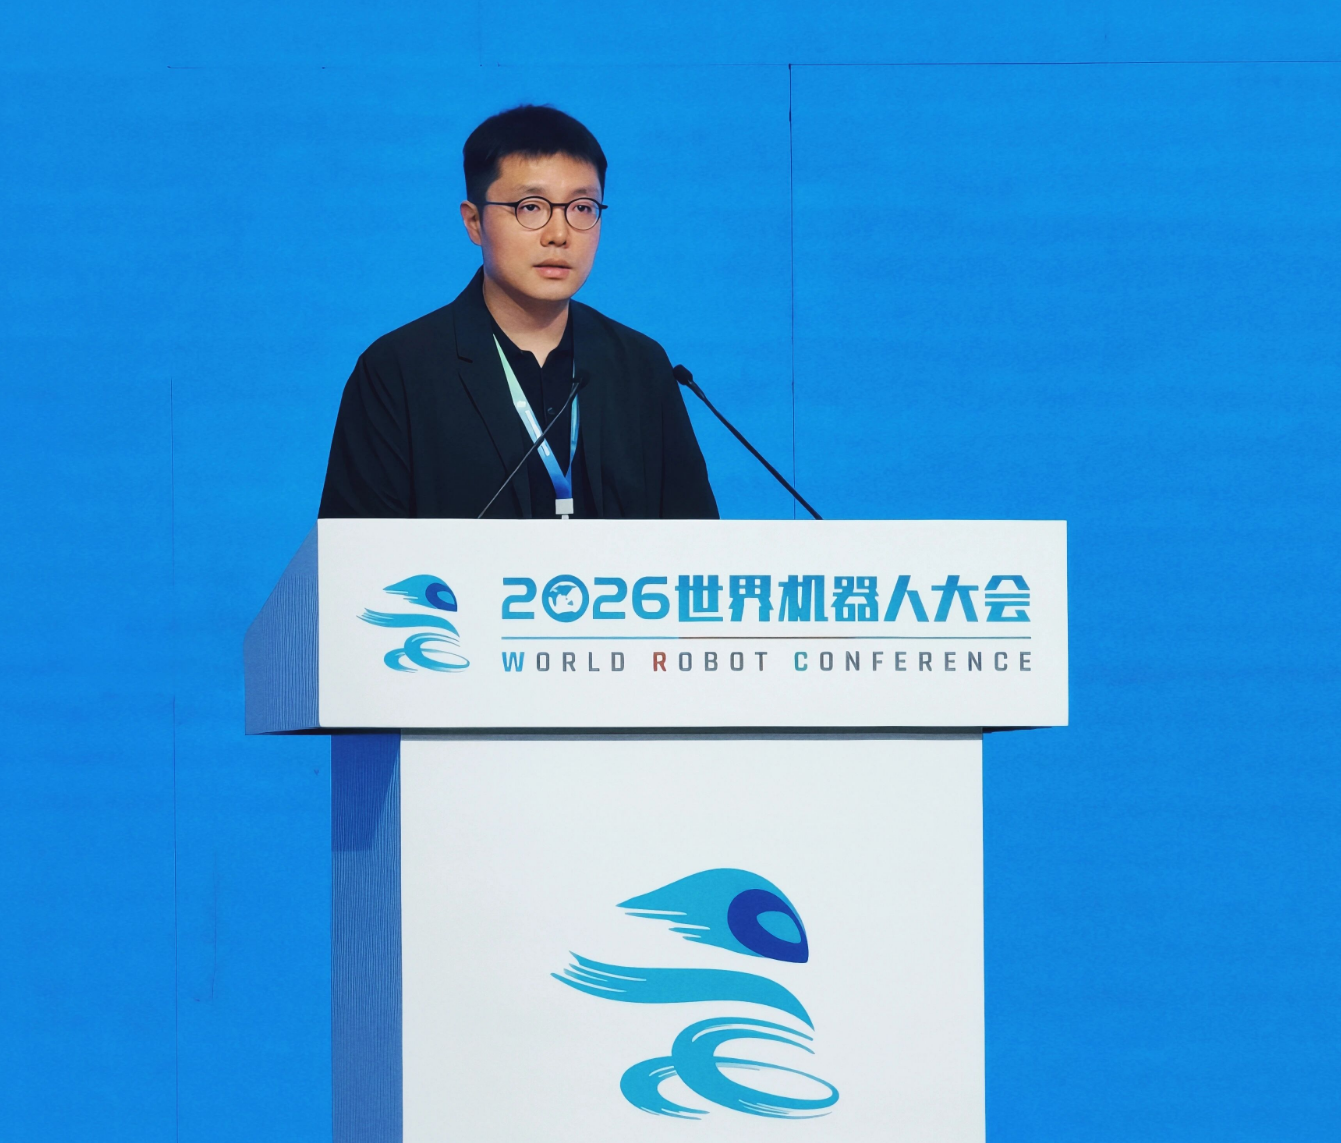
▲苏度科技联合创始人兼CEO 韩铮(来源:苏度科技)
苏度科技称,下一阶段,公司将加速推动具身智能系统进入多个行业、标杆客户的不同产线与工位,重点检验同一套通用智能底座在真实工业制造环境中的迁移适配、长期稳定运行与持续复用能力。
“特别声明:以上作品内容(包括在内的视频、图片或音频)为凤凰网旗下自媒体平台“大风号”用户上传并发布,本平台仅提供信息存储空间服务。
Notice: The content above (including the videos, pictures and audios if any) is uploaded and posted by the user of Dafeng Hao, which is a social media platform and merely provides information storage space services.”