科研党必看|精密运动控制中,位置反馈噪声真的是越低越好吗?
在精密自动化设备中,稳定的位置反馈是实现闭环运动控制的重要基础。因此,在比较不同位置传感器或编码器时,“噪声更低”往往很容易被理解成“测量性能更好”。
实际上,噪声参数必须结合测量带宽、滤波设置以及设备实际运动状态进行判断。对于缓慢定位,提高滤波强度可能带来更加稳定的位置数据;但对于高速运动、动态控制和振动测量,过低的带宽却可能削弱设备真正需要捕捉的运动信息。
因此,精密设备所需要的不是单纯最低的噪声,而是适合具体控制任务的位置反馈性能。
一、测量噪声,不能只看一个数字
即使被测对象保持静止,实际测量得到的位置值也可能存在微小的统计波动。
描述这种噪声时,RMS(均方根)是一个常用指标,可以描述统计波动的有效强度,并用于比较不同测量或滤波配置。
另一个常见指标是峰峰值(Peak-to-Peak),即一段测量过程中最大值与最小值之间的差异。但峰峰值并不是一个脱离测量条件存在的固定噪声极限,测量时间、带宽和采样率等因素都会影响最终结果。
因此,仅仅知道一个“X nm”的噪声数字还不够。要理解它的实际意义,还需要知道它是在怎样的测量条件下得到的。
其中,一个重要参数就是——带宽(Bandwidth)。
二、为什么带宽会影响噪声?
测量中的噪声包含不同的频率成分。通过幅度谱密度(Amplitude Spectral Density,ASD),可以观察不同频率范围内的噪声特性,以及它们对整体噪声的贡献。
这也解释了为什么测量带宽会影响RMS噪声。
当测量带宽增大时,更宽频率范围内的噪声成分会被纳入测量,并可能对最终的RMS噪声产生贡献。反过来,限制带宽则可以减少部分高频噪声的影响,从而降低测得的位置噪声。
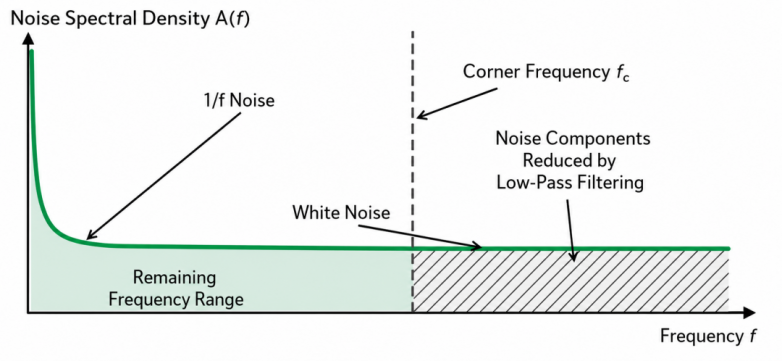
所以,在比较不同的噪声参数之前,还应该考虑到:这些数据是在怎样的带宽和测量条件下得到的?
如果条件不同,仅仅比较两个噪声数字,并不能完整反映实际的测量表现。
三、滤波越强,数据就越好吗?
既然降低带宽能够减少部分噪声,是否意味着滤波越强越好?
低通滤波器(Low-pass Filter)可以让较慢的信号变化通过,同时衰减较高频率的成分。对于静态测量或缓慢运动而言,这可以降低位置噪声,让测量值更加稳定。
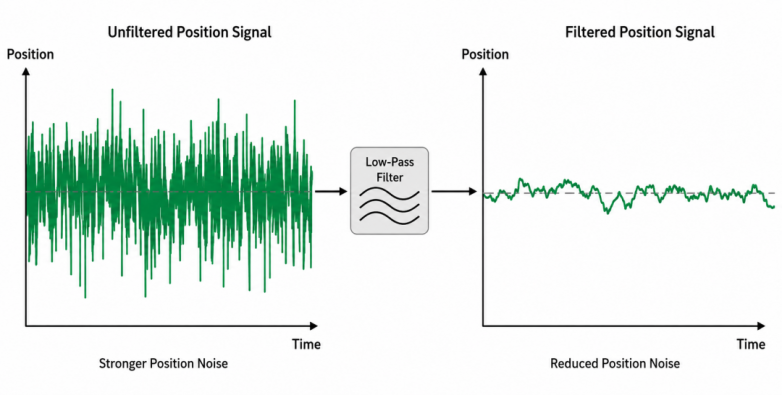
但滤波作用于整个测量信号。
当被测对象发生快速运动、加速度变化或振动时,这些真实的位置变化同样可能包含较高频率的成分。如果滤波带宽设置得过低,它们可能受到衰减,或者在测量结果中出现延迟。
因此,更平滑的位置曲线,并不意味着在所有应用中都代表更合适的测量结果。
四、不同测量任务,需要不同选择
对于静态位置测量或缓慢定位,更强的滤波可以帮助降低位置噪声。
而对于连续或快速运动、高动态控制以及振动分析,则需要保留足够的带宽,以捕捉实际的位置变化。
这也是SmarAct在精密计量中看待噪声的重要方式:
最终的位置噪声并不只取决于传感器。从传感器产生信号,到模拟输入、数字处理、位置计算、滤波,再到最终的位置输出,整个信号链都会影响测量表现。
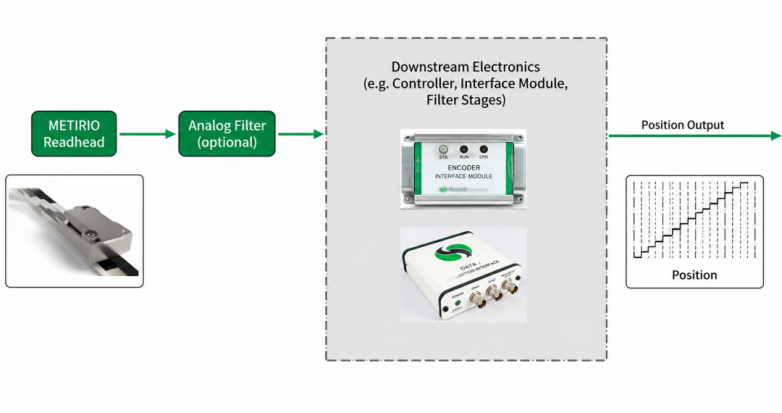
高精度测量真正需要关注的,并不是孤立地追求一个尽可能小的噪声数字,而是根据具体应用,在噪声、带宽、滤波和动态特性之间找到合适的平衡。
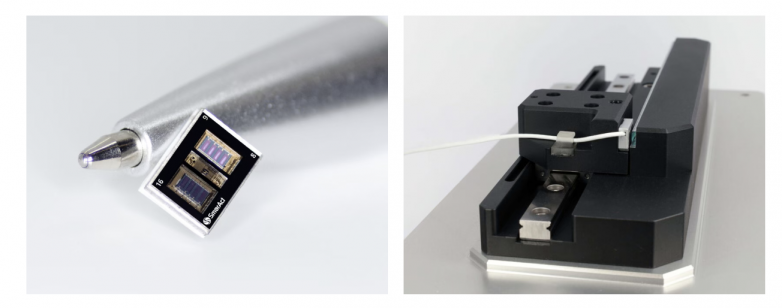
在精密制造设备中,位置传感器并不是独立工作的。从传感器、模拟前端到数字处理、滤波和运动控制器,完整信号链共同决定最终的位置反馈质量。
因此,实际选型和系统调试时,除了关注RMS噪声,还应同时考虑带宽、运动速度、控制周期和动态响应。
针对静态定位、高速运动和振动测量等不同任务,合适的参数组合往往并不相同。SmarAct METIRIO®光学编码器可根据不同应用配置相应的低通滤波方式,为精密运动设备在位置稳定性与动态响应之间提供更多选择。
“特别声明:以上作品内容(包括在内的视频、图片或音频)为凤凰网旗下自媒体平台“大风号”用户上传并发布,本平台仅提供信息存储空间服务。
Notice: The content above (including the videos, pictures and audios if any) is uploaded and posted by the user of Dafeng Hao, which is a social media platform and merely provides information storage space services.”