
特斯拉全自动驾驶软件更新 解决一大恼人问题



(原标题:特斯拉全自动驾驶 FSD Beta 10.6.1 发布:提高夜间检测精度
IT之家 12月13日消息,特斯拉今日推出了全自动驾驶FSD软件的10.6.1 Beta版本,属于 一次小幅更新。本次更新带来了多项改进,提高了对物体检测的精度和速度,解决了此前存在的部分恼人问题。
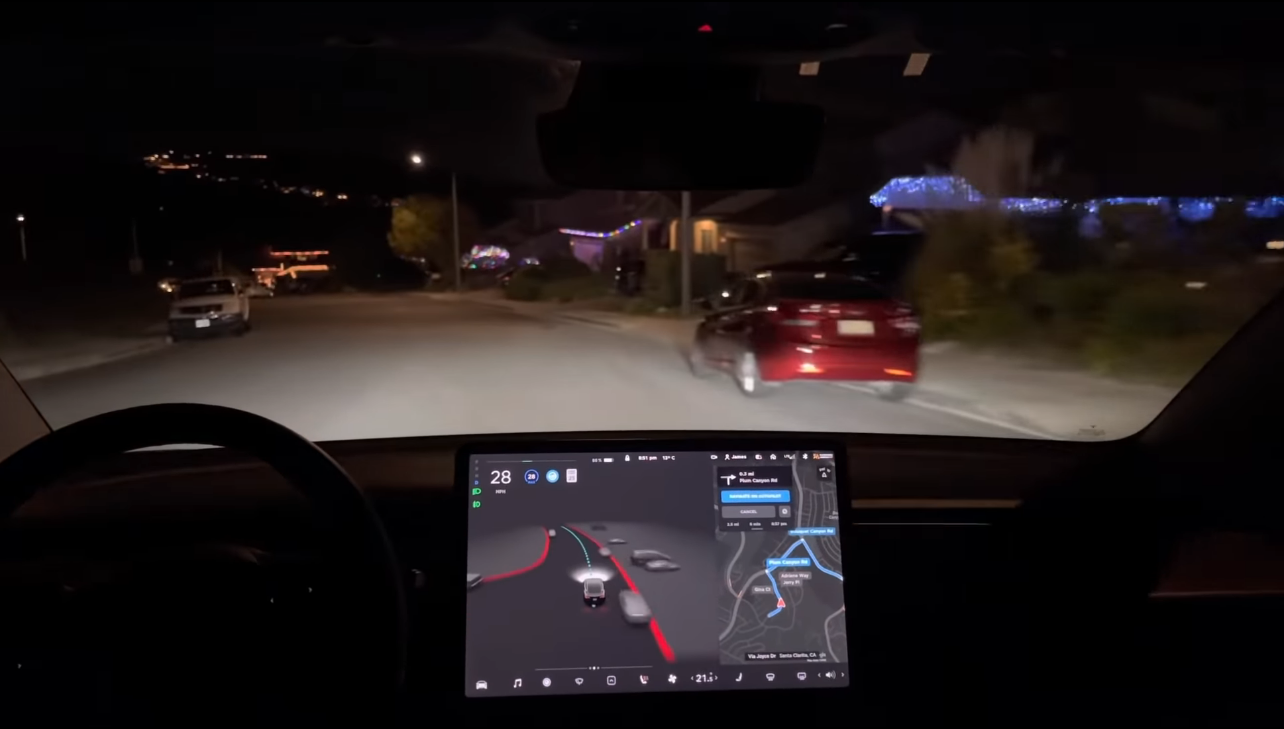
▲ 图片来自 James Locke 视频截图
以下为更新日志:
改善了物体检测网络架构,针对非 VRU 物体(汽车、卡车、公交车)提高了灵敏度。改善后,召回率提高了 7%,深度误差降低了 16%,速度误差降低了 21%。
新的可见性网络,平均相对误差降低了 18.5%。
新的通用静态对象监测网络,在大角度和夜间情况下的精度提高了 17%。
通过对交汇物体预测,改进了车辆在开放路口左转时,停车等候的位置,这样同时有助于为其它车辆让路。
通过建模,在并道动作时留出更大余地。
在有物体穿越前方车道时,改善了自动刹车的动作,使其更加平缓,提高乘客舒适度。
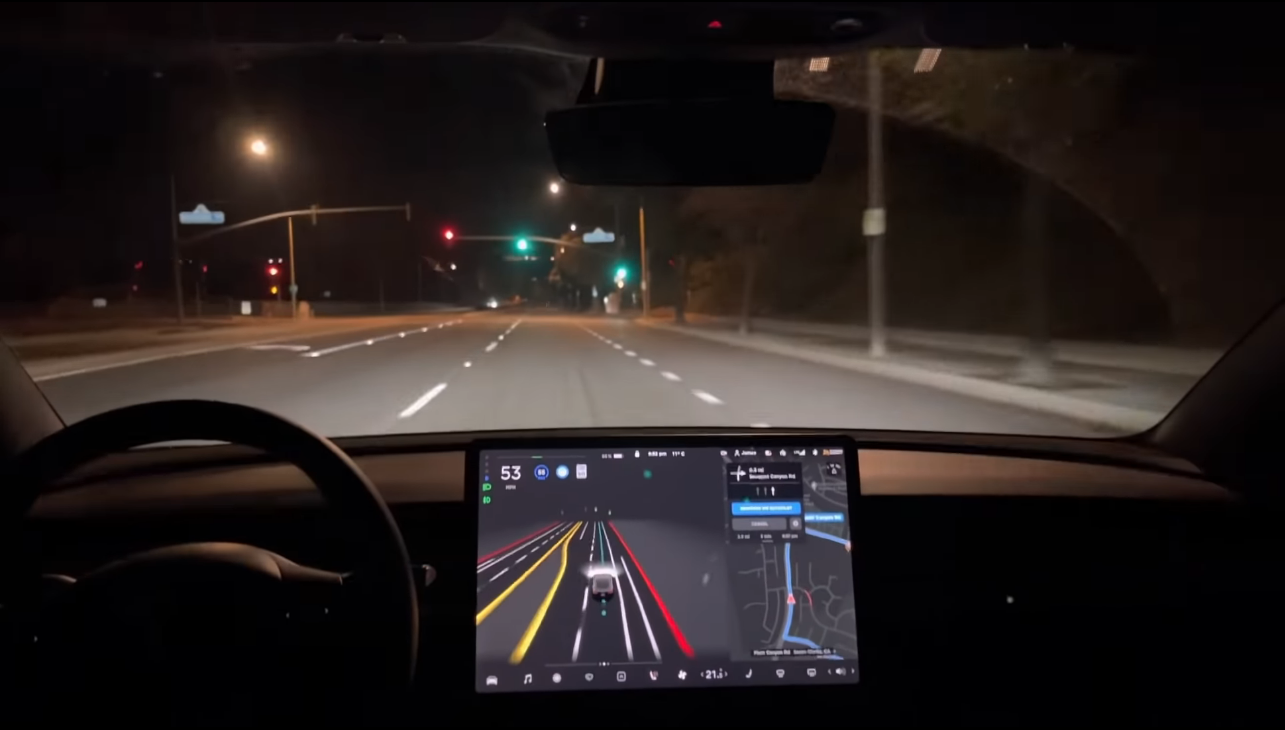
IT之家了解到,YouTube 用户 James Locke 尝试了新版 FSD,并表示总体上汽车的加速和减速动作变得更加平稳。
“特别声明:以上作品内容(包括在内的视频、图片或音频)为凤凰网旗下自媒体平台“大风号”用户上传并发布,本平台仅提供信息存储空间服务。
Notice: The content above (including the videos, pictures and audios if any) is uploaded and posted by the user of Dafeng Hao, which is a social media platform and merely provides information storage space services.”